Tork, dönme kuvvetidir. Bir robot ekleminin dönmesini sağlayan şeydir. Eksenden belirli bir mesafede kuvvet uyguladığınızda tork oluşturursunuz. Birimi metrik sistemde newton-metre, emperyal sistemde ise ayak-pound'dur. Bir motor tork üretir. Bir dişli kutusu bunu katlar. Bir yük ise buna direnç gösterir.
Tork, dönme hareketi için neyse, kuvvet de doğrusal hareket için odur. Bir robot kolunun bir yükü kaldırması için torka ihtiyacı vardır. Yük, eklemden ne kadar uzaktaysa, o kadar fazla tork gerekir. Bu nedenle bir robot kolu, tam uzatılmış halinden daha fazla yükü tabanına yakınken kaldırabilir. Tork ihtiyacı, kolun uzunluğu ve yükün ağırlığıyla birlikte artar.
Robot eklemlerindeki tork
- Statik tork: Yerçekimine karşı bir pozisyonu korur.
- Dinamik tork: Yükü hızlandırır ve yavaşlatır.
- Tepe torku: maksimum anlık çıkış gücü.
- Sürekli tork: aşırı ısınma olmadan sürdürülebilir.
- Tork yoğunluğu: motor ağırlığı birimi başına düşen tork.
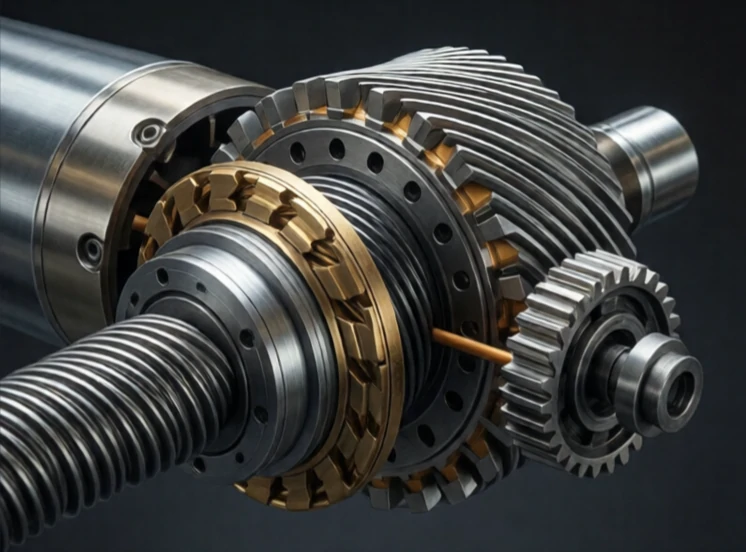
Motor torku akımla orantılıdır. Bu da tork kontrolünü basitleştirir: akımı ölçersiniz ve torku bilirsiniz. Bilekteki bir kuvvet sensörü kuvveti ölçer ve kontrol ünitesi gerekli eklem torklarını hesaplar. Doğrudan tahrikli motorlar, dişli kutusu olmadan düşük hızda yüksek tork üretir, ancak ağır ve pahalıdırlar. Dişli motorlar küçük motorlardan yüksek tork üretir, ancak dişliler boşluk ve sürtünme yaratır. Harmonik tahrikler boşluğu neredeyse sıfıra indirir. Sikloidal tahrikler yüksek şok yüklerini kaldırır. Motor ve dişli kutusu seçimi, robotun tork kapasitesini belirler. Tork, robotun ham fiziksel gücüdür. Yeterli tork olmadan robot işi yapamaz. Çok fazla tork ise tehlikeli ve verimsiz hale gelir.
Comments
No comments yet. Be the first to share a thought.
Leave a comment