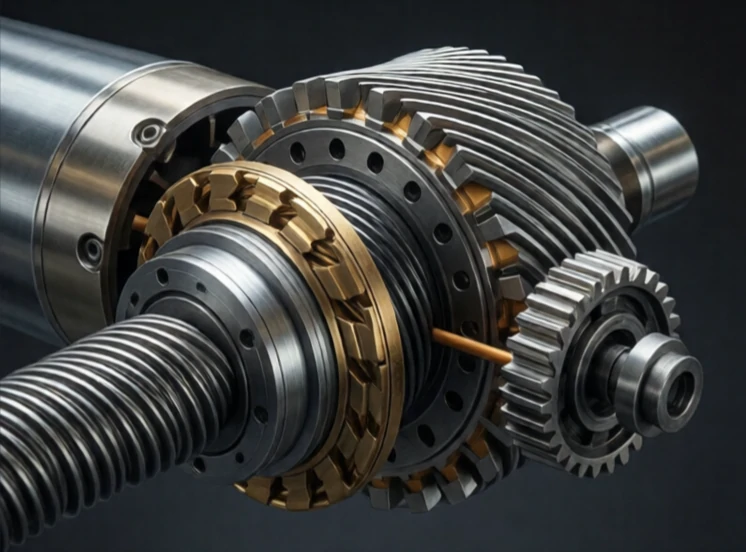
टॉर्क एक घूर्णी बल है। इसी के कारण रोबोट का जोड़ घूमता है। अक्ष से कुछ दूरी पर बल लगाने से टॉर्क उत्पन्न होता है। मीट्रिक प्रणाली में इसकी इकाई न्यूटन-मीटर है, जबकि इंपीरियल प्रणाली में फुट-पाउंड है। मोटर टॉर्क उत्पन्न करती है, गियरबॉक्स इसे कई गुना बढ़ा देता है और भार इसका प्रतिरोध करता है।
घूर्णन के लिए टॉर्क वही है जो रैखिक गति के लिए बल का होता है। किसी रोबोटिक भुजा को भार उठाने के लिए टॉर्क की आवश्यकता होती है। भार जोड़ से जितना दूर होगा, उतना ही अधिक टॉर्क की आवश्यकता होगी। यही कारण है कि रोबोटिक भुजा अपने आधार के निकट रहते हुए पूर्ण विस्तार की तुलना में अधिक भार उठा सकती है। भुजा की लंबाई और भार के वजन के साथ टॉर्क की आवश्यकता भी बढ़ती जाती है।
रोबोट जोड़ों में टॉर्क
- स्थैतिक बल: गुरुत्वाकर्षण के विरुद्ध किसी वस्तु को उसकी स्थिति में स्थिर रखता है।
- गतिशील टॉर्क: भार को गति प्रदान करता है और उसकी गति को कम करता है।
- पीक टॉर्क: अधिकतम तात्कालिक आउटपुट।
- निरंतर टॉर्क: बिना अधिक गर्म हुए टिकाऊ।
- टॉर्क घनत्व: मोटर के वजन की प्रति इकाई टॉर्क।
मोटर का टॉर्क धारा के समानुपाती होता है। इससे टॉर्क नियंत्रण सरल हो जाता है: धारा को मापें, और आपको टॉर्क पता चल जाएगा। कलाई पर लगा एक बल सेंसर बल को मापता है, और नियंत्रक आवश्यक संयुक्त टॉर्क की गणना करता है। डायरेक्ट-ड्राइव मोटरें गियरबॉक्स के बिना कम गति पर उच्च टॉर्क उत्पन्न करती हैं, लेकिन वे भारी और महंगी होती हैं। गियर वाली मोटरें छोटे आकार में भी उच्च टॉर्क उत्पन्न करती हैं, लेकिन गियर के कारण बैकलैश और घर्षण उत्पन्न होता है। हार्मोनिक ड्राइव बैकलैश को लगभग शून्य तक कम कर देते हैं। साइक्लोइडल ड्राइव उच्च झटके वाले भार को सहन कर सकते हैं। मोटर और गियरबॉक्स का चुनाव रोबोट की टॉर्क क्षमता निर्धारित करता है। टॉर्क रोबोट की मूल भौतिक शक्ति है। पर्याप्त टॉर्क के बिना रोबोट काम नहीं कर सकता। अत्यधिक टॉर्क होने पर यह खतरनाक और अक्षम हो जाता है।
Comments
No comments yet. Be the first to share a thought.
Leave a comment