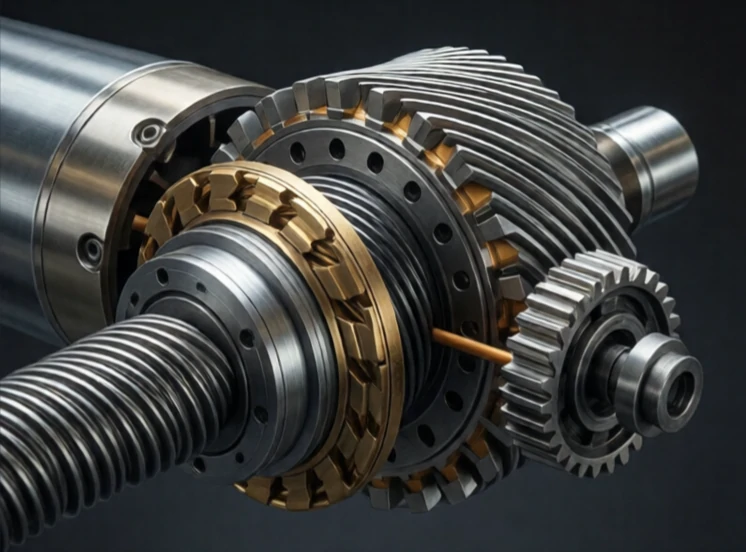
Moment er en rotationskraft. Det er det, der får et robotled til at dreje. Påfør kraft i en afstand fra aksen, og du skaber et moment. Enheden er newtonmeter i metrisk, fodpund i imperial. En motor producerer moment. En gearkasse multiplicerer det. En belastning modstår det.
Drejningsmoment er i forhold til rotation, hvad kraft er i forhold til lineær bevægelse. En robotarm har brug for drejningsmoment for at løfte en nyttelast. Jo længere nyttelasten er fra leddet, desto mere drejningsmoment er nødvendigt. Derfor kan en robotarm løfte tættere på sin base end ved fuld udstrækning. Drejningsmomentkravet vokser med armens længde og lastens vægt.
Moment i robotsamlinger
- Statisk drejningsmoment: holder en position mod tyngdekraften.
- Dynamisk drejningsmoment: accelererer og decelererer belastningen.
- Peak moment: maksimal momentan effekt.
- Kontinuerligt drejningsmoment: bæredygtigt uden overophedning.
- Momenttæthed: drejningsmoment pr. motorvægtsenhed.
Motormomentet er proportionalt med strømmen. Det gør momentstyring ligetil: mål strømmen, og du kender momentet. En kraftsensor ved håndleddet måler kraften, og controlleren beregner de nødvendige ledmomenter. Direkte drevmotorer producerer højt moment ved lav hastighed uden gearkasse, men de er tunge og dyre. Gearmotorer producerer højt moment fra små motorer, men gear introducerer slør og friktion. Harmoniske drev reducerer slør til næsten nul. Cykloidale drev håndterer høje stødbelastninger. Valget af motor og gearkasse bestemmer robottens momentkapacitet. Moment er robottens rå fysiske kraft. Uden nok af det kan robotten ikke udføre arbejdet. Med for meget bliver den farlig og ineffektiv.
Comments
No comments yet. Be the first to share a thought.
Leave a comment