O binário é uma força rotacional. É o que faz girar uma junta de um robô. Ao aplicar força a uma determinada distância do veio, cria-se binário. A unidade de medida é o newton-metro no sistema métrico e o pé-libra no sistema imperial. Um motor produz binário. Uma caixa de velocidades multiplica-o. Uma carga resiste-lhe.
O binário é para a rotação o que a força é para o movimento linear. Um braço robótico necessita de binário para levantar uma carga. Quanto mais afastada a carga estiver da articulação, mais binário será necessário. É por isso que um braço robótico consegue levantar mais perto da sua base do que quando está totalmente estendido. A necessidade de binário aumenta com o comprimento do braço e com o peso da carga.
Binário nas juntas do robô
- Binário estático: mantém uma posição contra a gravidade.
- Binário dinâmico: acelera e abranda a carga.
- Binário máximo: potência momentânea máxima.
- Binário contínuo: sustentável sem sobreaquecimento.
- Densidade de binário: binário por unidade de peso do motor.
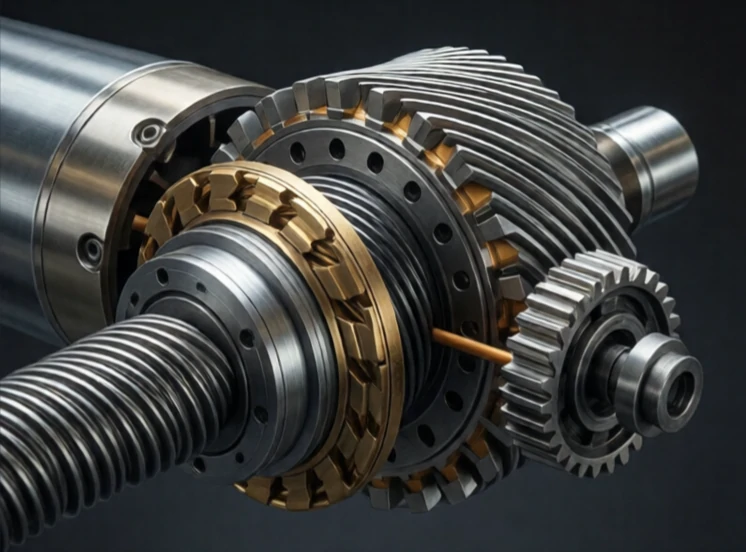
O binário do motor é proporcional à corrente. Isto torna o controlo do binário simples: mede-se a corrente e obtém-se o binário. Um sensor de força no pulso mede a força, e o controlador calcula os binários articulares necessários. Os motores de acionamento direto produzem um elevado binário a baixa velocidade sem caixa de velocidades, mas são pesados e caros. Os motores com engrenagens produzem um binário elevado a partir de motores pequenos, mas as engrenagens introduzem folga e atrito. As transmissões harmónicas reduzem a folga a quase zero. As transmissões cicloidais suportam elevadas cargas de impacto. A escolha do motor e da caixa de velocidades determina a capacidade de binário do robô. O binário é a força física bruta do robô. Sem binário suficiente, o robô não consegue realizar o trabalho. Com excesso de binário, torna-se perigoso e ineficiente.
Comments
No comments yet. Be the first to share a thought.
Leave a comment