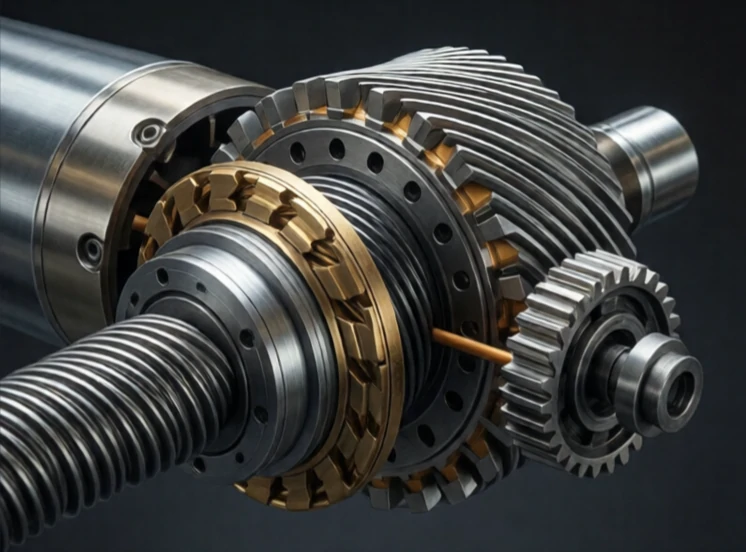
Moment obrotowy to siła obrotowa. To ona powoduje obrót stawu robota. Przyłożenie siły w pewnej odległości od osi generuje moment obrotowy. Jednostką jest niutonometr w systemie metrycznym i funt-stopa w systemie imperialnym. Silnik wytwarza moment obrotowy. Przekładnia go zwielokrotnia. Obciążenie stawia mu opór.
Moment obrotowy jest dla ruchu obrotowego tym, czym siła dla ruchu liniowego. Ramię robota potrzebuje momentu obrotowego, aby unieść ładunek. Im dalej ładunek znajduje się od stawu, tym większy jest wymagany moment obrotowy. Dlatego ramię robota może unieść ciężar bliżej podstawy niż przy pełnym wysunięciu. Wymagany moment obrotowy rośnie wraz z długością ramienia i masą ładunku.
Moment obrotowy w stawach robota
- Moment statyczny: utrzymuje pozycję wbrew grawitacji.
- Moment dynamiczny: przyspiesza i zwalnia obciążenie.
- Maksymalny moment obrotowy: maksymalna chwilowa moc wyjściowa.
- Ciągły moment obrotowy: utrzymywany bez przegrzania.
- Gęstość momentu obrotowego: moment obrotowy na jednostkę masy silnika.
Moment obrotowy silnika jest proporcjonalny do prądu. To sprawia, że kontrola momentu obrotowego jest prosta: zmierz prąd, a poznasz moment obrotowy. Czujnik siły w nadgarstku mierzy siłę, a sterownik oblicza potrzebne momenty obrotowe w stawach. Silniki z napędem bezpośrednim wytwarzają wysoki moment obrotowy przy niskiej prędkości bez przekładni, ale są ciężkie i drogie. Silniki przekładniowe wytwarzają wysoki moment obrotowy w małych silnikach, ale przekładnie wprowadzają luz i tarcie. Napędy harmoniczne redukują luz prawie do zera. Napędy cykloidalne wytrzymują wysokie obciążenia udarowe. Wybór silnika i przekładni decyduje o możliwościach robota w zakresie momentu obrotowego. Moment obrotowy to czysta siła fizyczna robota. Bez niego robot nie jest w stanie wykonać pracy. Przy zbyt dużym jego potencjale staje się niebezpieczny i nieefektywny.
Comments
No comments yet. Be the first to share a thought.
Leave a comment