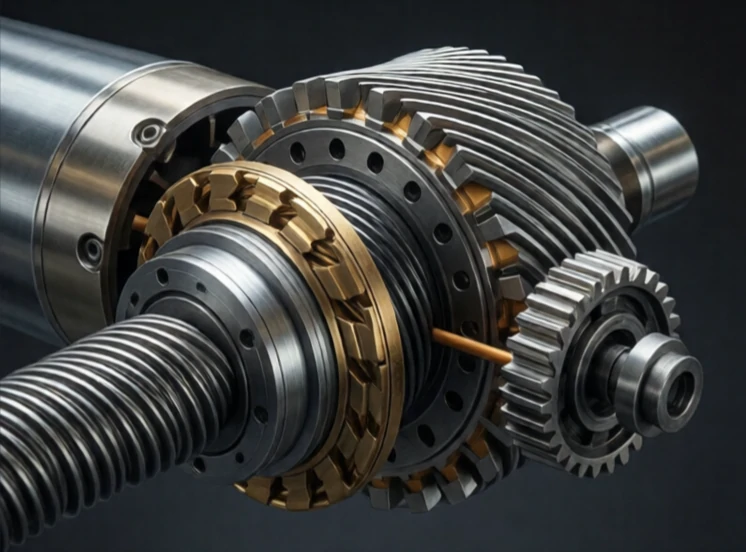
A nyomaték egy forgatóerő. Ez az, ami elforgatja a robot ízületét. Ha a tengelytől távolabb erőt alkalmazunk, nyomatékot hozunk létre. A mértékegysége metrikus rendszerben newtonméter, angolszász rendszerben pedig láb-font. Egy motor nyomatékot állít elő. A sebességváltó megsokszorozza azt. A terhelés ellenáll neki.
A nyomaték az a forgáshoz képest, ami az erő az egyenes vonalú mozgáshoz képest. Egy robotkarnak nyomatékra van szüksége a hasznos teher felemeléséhez. Minél távolabb van a hasznos teher az ízülettől, annál nagyobb nyomatékra van szükség. Ezért tud egy robotkar közelebb emelni az alapjához, mint teljesen kinyújtva. A nyomatékigény a kar hosszával és a teher súlyával növekszik.
Nyomaték a robotízületekben
- Statikus nyomaték: a gravitációval szemben tartja a pozícióját.
- Dinamikus nyomaték: gyorsítja és lassítja a terhelést.
- Csúcsnyomaték: maximális pillanatnyi teljesítmény.
- Folyamatos nyomaték: fenntartható túlmelegedés nélkül.
- Nyomatéksűrűség: a motor tömegegységére jutó nyomaték.
A motor nyomatéka arányos az árammal. Ez egyszerűvé teszi a nyomatékszabályozást: mérd az áramot, és máris tudod a nyomatékot. A csuklón lévő erőérzékelő méri az erőt, a vezérlő pedig kiszámítja a szükséges csuklónyomatékokat. A közvetlen hajtású motorok nagy nyomatékot termelnek alacsony fordulatszámon sebességváltó nélkül, de nehezek és drágák. A hajtóműves motorok kis motorokból nagy nyomatékot termelnek, de a fogaskerekek holtjátékot és súrlódást okoznak. A harmonikus hajtások közel nullára csökkentik a holtjátékot. A cikloidális hajtások nagy lökésszerű terheléseket kezelnek. A motor és a sebességváltó megválasztása határozza meg a robot nyomatékképességét. A nyomaték a robot nyers fizikai ereje. Enélkül, hogy elegendő lenne belőle, a robot nem tudja elvégezni a munkát. Túl sok esetén veszélyessé és nem hatékonysá válik.
Comments
No comments yet. Be the first to share a thought.
Leave a comment