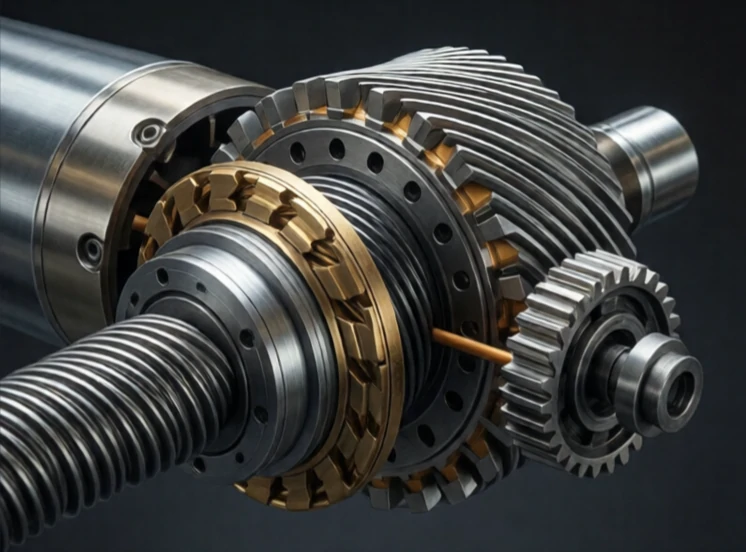
Torsi adalah gaya rotasi. Torsi inilah yang menyebabkan sendi robot berputar. Berikan gaya pada jarak tertentu dari sumbu dan Anda akan menciptakan torsi. Satuan torsi adalah newton-meter dalam sistem metrik, dan foot-pound dalam sistem imperial. Motor menghasilkan torsi. Kotak roda gigi melipatgandakannya. Beban menahan torsi tersebut.
Torsi bagi rotasi sama seperti gaya bagi gerak linier. Lengan robot membutuhkan torsi untuk mengangkat beban. Semakin jauh beban dari sambungan, semakin besar torsi yang dibutuhkan. Itulah mengapa lengan robot dapat mengangkat beban lebih banyak di dekat pangkalnya daripada saat terentang penuh. Kebutuhan torsi meningkat seiring dengan panjang lengan dan berat beban.
Torsi pada sambungan robot
- Torsi statis: mempertahankan posisi melawan gravitasi.
- Torsi dinamis: mempercepat dan memperlambat beban.
- Torsi puncak: daya keluaran sesaat maksimum.
- Torsi kontinu: berkelanjutan tanpa panas berlebih.
- Kepadatan torsi: torsi per satuan berat motor.
Torsi motor berbanding lurus dengan arus. Hal itu membuat kontrol torsi menjadi mudah: ukur arus, dan Anda akan mengetahui torsinya. Sensor gaya di pergelangan tangan mengukur gaya, dan pengontrol menghitung torsi sendi yang dibutuhkan. Motor penggerak langsung menghasilkan torsi tinggi pada kecepatan rendah tanpa gearbox, tetapi berat dan mahal. Motor dengan roda gigi menghasilkan torsi tinggi dari motor kecil, tetapi roda gigi menimbulkan celah dan gesekan. Penggerak harmonik mengurangi celah hingga mendekati nol. Penggerak sikloidal menangani beban kejut yang tinggi. Pilihan motor dan gearbox menentukan kemampuan torsi robot. Torsi adalah daya fisik mentah robot. Tanpa torsi yang cukup, robot tidak dapat melakukan pekerjaan. Dengan torsi yang terlalu banyak, robot menjadi berbahaya dan tidak efisien.
Comments
No comments yet. Be the first to share a thought.
Leave a comment