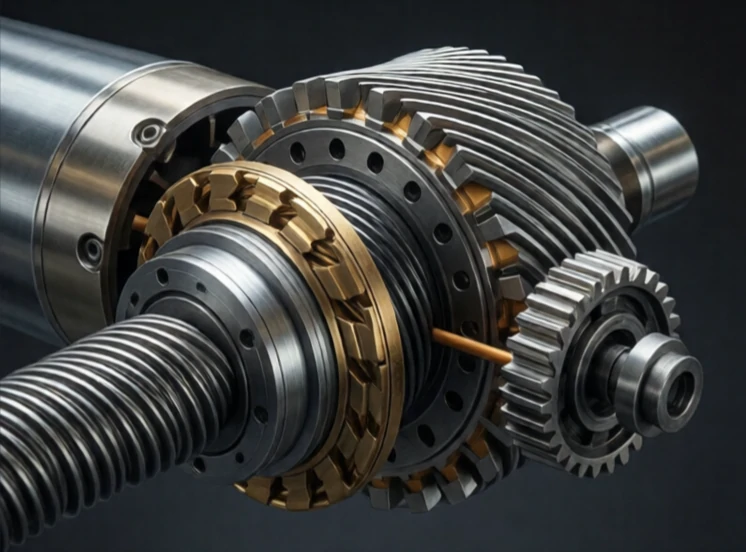
Dreiemoment er en rotasjonskraft. Det er det som får et robotledd til å dreie. Påfør kraft i en avstand fra aksen, og du skaper dreiemoment. Enheten er newtonmeter i metrisk, fotpund i britisk. En motor produserer dreiemoment. En girkasse multipliserer det. En last motstår det.
Dreiemoment er for rotasjon det samme som kraft er for lineær bevegelse. En robotarm trenger dreiemoment for å løfte en nyttelast. Jo lenger nyttelasten er fra leddet, desto mer dreiemoment trengs. Det er derfor en robotarm kan løfte nærmere basen enn ved full utstrekking. Dreiemomentkravet øker med lengden på armen og vekten av lasten.
Dreiemoment i robotledd
- Statisk dreiemoment: holder en posisjon mot tyngdekraften.
- Dynamisk dreiemoment: akselererer og bremser lasten.
- Toppmoment: maksimal momentant utgang.
- Kontinuerlig dreiemoment: bærekraftig uten overoppheting.
- Momenttetthet: dreiemoment per motorvektenhet.
Motormomentet er proporsjonalt med strømmen. Det gjør momentkontroll enkelt: mål strømmen, så vet du momentet. En kraftsensor ved håndleddet måler kraften, og kontrolleren beregner leddmomentene som trengs. Direktedrevne motorer produserer høyt moment ved lav hastighet uten girkasse, men de er tunge og dyre. Girmotorer produserer høyt moment fra små motorer, men gir introduserer tilbakeslag og friksjon. Harmoniske drivenheter reduserer tilbakeslag til nesten null. Sykloide drivenheter håndterer høye støtbelastninger. Valg av motor og girkasse bestemmer robotens momentkapasitet. Dreiemoment er robotens rå fysiske kraft. Uten nok av det kan ikke roboten gjøre jobben. Med for mye blir den farlig og ineffektiv.
Comments
No comments yet. Be the first to share a thought.
Leave a comment