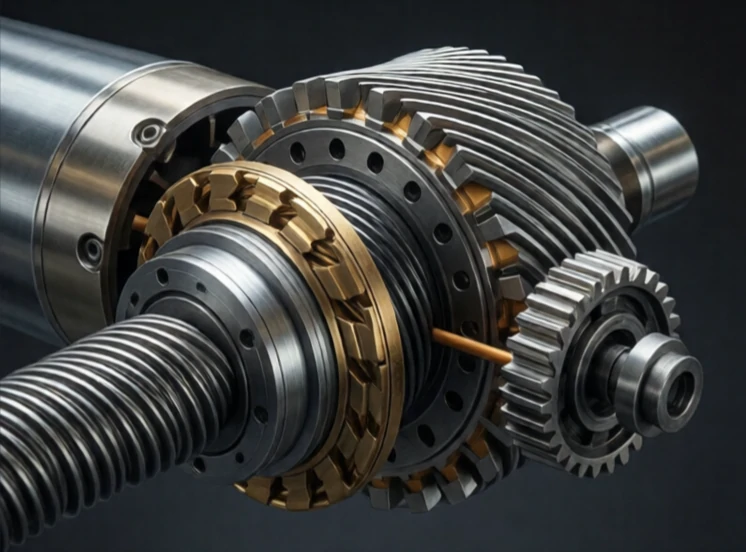
Le couple est une force de rotation. C'est lui qui fait tourner une articulation de robot. Appliquez une force à une certaine distance de l'axe et vous créez un couple. Son unité est le newton-mètre (N·m) dans le système métrique, et le pied-livre (J·s) dans le système impérial. Un moteur produit du couple. Un réducteur le multiplie. Une charge s'y oppose.
Le couple est à la rotation ce que la force est au mouvement linéaire. Un bras robotisé a besoin de couple pour soulever une charge. Plus la charge est éloignée de l'articulation, plus le couple nécessaire est important. C'est pourquoi un bras robotisé peut soulever des charges plus lourdes près de sa base qu'en extension maximale. Le couple requis augmente avec la longueur du bras et le poids de la charge.
Couple dans les articulations du robot
- Couple statique : maintient une position contre la gravité.
- Couple dynamique : accélère et décélère la charge.
- Couple maximal : puissance de sortie maximale instantanée.
- Couple continu : durable sans surchauffe.
- Densité de couple : couple par unité de poids du moteur.
Le couple moteur est proportionnel au courant. Le contrôle du couple est donc simple : il suffit de mesurer le courant pour connaître le couple. Un capteur de force au niveau du poignet mesure la force appliquée, et le contrôleur calcule les couples articulaires nécessaires. Les moteurs à entraînement direct produisent un couple élevé à basse vitesse sans réducteur, mais ils sont lourds et coûteux. Les motoréducteurs produisent un couple élevé à partir de petits moteurs, mais les engrenages introduisent du jeu et des frottements. Les réducteurs harmoniques réduisent le jeu à un niveau quasi nul. Les réducteurs cycloïdaux supportent des chocs importants. Le choix du moteur et du réducteur détermine la capacité de couple du robot. Le couple représente la puissance physique brute du robot. Un couple insuffisant le rend incapable d'effectuer la tâche. Un couple excessif le rend dangereux et inefficace.
Comments
No comments yet. Be the first to share a thought.
Leave a comment