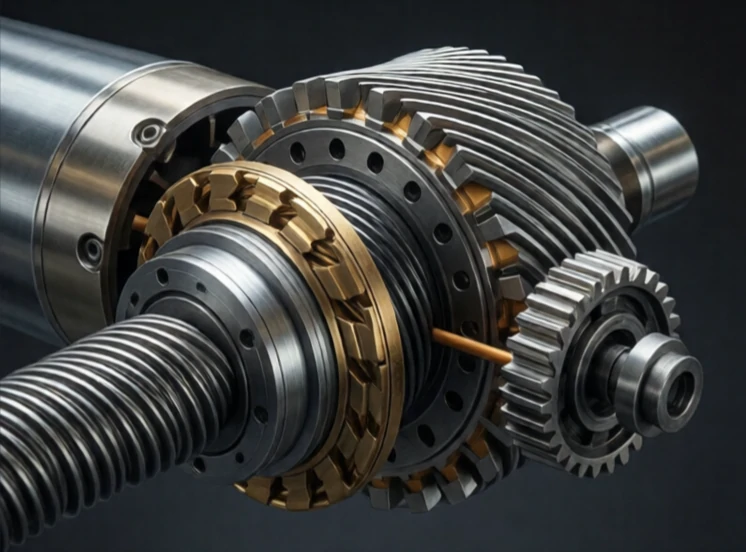
扭矩是一種旋轉力,它使機器人關節轉動。在遠離軸線的位置施加力即可產生扭矩。扭力的單位在公制中是牛頓米,在英制中是英尺磅。馬達產生扭矩,變速箱放大扭矩,負載則抵抗扭矩。
扭矩之於旋轉,正如力之於直線運動。機械手臂需要扭矩來舉起有效載荷。有效載荷距離關節越遠,所需的扭矩就越大。這就是為什麼機械手臂在靠近基座的位置比完全伸展時能舉起更重的物體。所需的扭矩會隨著機械手臂長度和負載重量的增加而增加。
機器人關節扭矩
- 靜態扭力:使物體保持對抗重力的位置。
- 動態扭力:加速和減速負載。
- 峰值扭力:最大瞬時輸出扭力。
- 持續扭力:永續工作而不過熱。
- 扭力密度:單位馬達重量所產生的扭力。
馬達扭矩與電流成正比。這使得扭矩控制變得簡單:測量電流即可得知扭矩。手腕處的力感測器測量力,控制器計算所需的關節扭矩。直驅馬達無需齒輪箱即可在低速下產生高扭矩,但它們重量大且成本高。齒輪傳動馬達可以用較小的馬達產生高扭矩,但齒輪會引入齒隙和摩擦。諧波傳動可以將齒隙降低到接近零。擺線傳動可以承受高衝擊負荷。馬達和齒輪箱的選擇決定了機器人的扭力能力。扭力是機器人的原始物理功率。扭力不足,機器人無法完成工作。扭矩過大,則會變得危險且效率低。
Comments
No comments yet. Be the first to share a thought.
Leave a comment