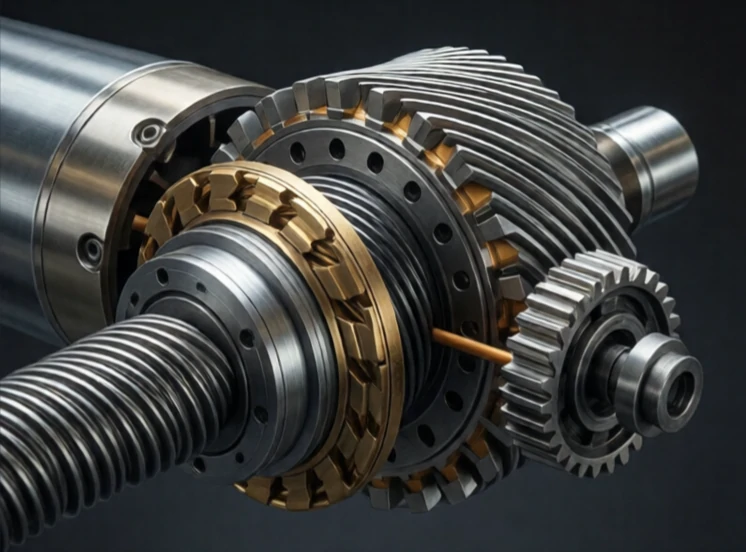
토크는 회전력입니다. 로봇 관절을 회전시키는 힘이 바로 토크입니다. 축에서 떨어진 위치에 힘을 가하면 토크가 발생합니다. 단위는 미터법에서는 뉴턴미터(Nm), 영국식에서는 피트파운드(Flb)입니다. 모터는 토크를 발생시키고, 기어박스는 토크를 증폭시키며, 부하는 토크에 저항합니다.
토크는 회전 운동에서 힘이 직선 운동에서 하는 역할과 같습니다. 로봇 팔은 물체를 들어 올리기 위해 토크가 필요합니다. 물체가 관절에서 멀어질수록 더 큰 토크가 필요합니다. 이것이 바로 로봇 팔이 완전히 뻗었을 때보다 팔의 밑부분에 가까울 때 더 많은 물체를 들어 올릴 수 있는 이유입니다. 필요한 토크는 팔의 길이와 물체의 무게에 비례하여 증가합니다.
로봇 관절의 토크
- 정지 토크: 중력에 저항하여 위치를 유지하는 힘.
- 동적 토크: 부하를 가속 및 감속합니다.
- 최대 토크: 순간 최대 출력.
- 연속 토크: 과열 없이 지속 가능.
- 토크 밀도: 모터 무게 단위당 토크.
모터 토크는 전류에 비례합니다. 따라서 토크 제어는 간단합니다. 전류를 측정하면 토크를 알 수 있습니다. 손목에 있는 힘 센서가 힘을 측정하고, 컨트롤러는 필요한 관절 토크를 계산합니다. 직접 구동 모터는 기어박스 없이 저속에서 높은 토크를 생성하지만 무겁고 가격이 비쌉니다. 기어드 모터는 작은 모터에서 높은 토크를 생성하지만 기어로 인해 백래시와 마찰이 발생합니다. 하모닉 드라이브는 백래시를 거의 0에 가깝게 줄여줍니다. 사이클로이드 드라이브는 높은 충격 하중을 견딜 수 있습니다. 모터와 기어박스의 선택은 로봇의 토크 성능을 결정합니다. 토크는 로봇의 물리적 힘을 나타냅니다. 토크가 부족하면 로봇은 작업을 수행할 수 없습니다. 반대로 토크가 너무 크면 위험하고 비효율적이 됩니다.
Comments
No comments yet. Be the first to share a thought.
Leave a comment