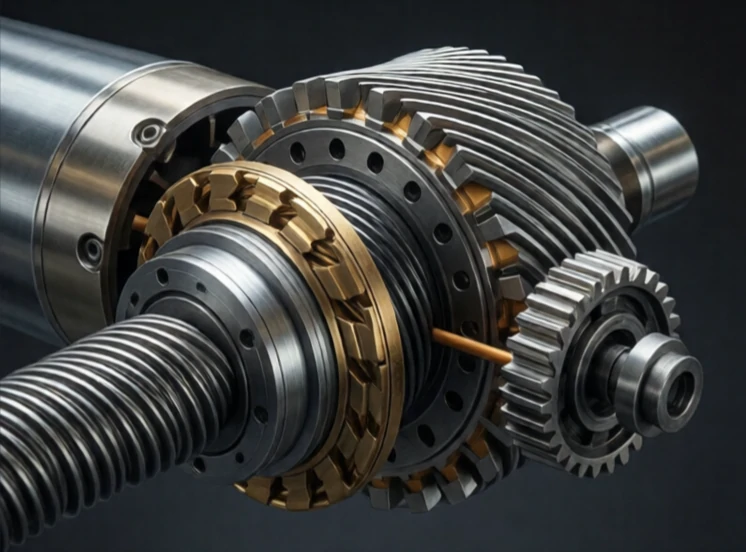
العزم هو قوة دورانية، وهو ما يُحرك مفصل الروبوت. عند تطبيق قوة على مسافة من المحور، يتولد عزم. وحدة قياسه هي نيوتن متر في النظام المتري، وقدم-رطل في النظام الإمبراطوري. يُنتج المحرك العزم، وتُضاعفه علبة التروس، بينما يُقاومه الحمل.
العزم بالنسبة للدوران كالقوة بالنسبة للحركة الخطية. يحتاج ذراع الروبوت إلى عزم لرفع الحمولة. كلما ابتعدت الحمولة عن المفصل، زاد العزم المطلوب. لهذا السبب، يستطيع ذراع الروبوت الرفع بالقرب من قاعدته أكثر من رفعه عند امتداده الكامل. يزداد العزم المطلوب مع طول الذراع ووزن الحمولة.
عزم الدوران في مفاصل الروبوت
- عزم الدوران الساكن: يحافظ على الوضع في مواجهة الجاذبية.
- عزم الدوران الديناميكي: يعمل على تسريع وإبطاء الحمل.
- عزم الدوران الأقصى: أقصى ناتج لحظي.
- عزم دوران مستمر: مستدام دون ارتفاع درجة الحرارة.
- كثافة العزم: العزم لكل وحدة من وزن المحرك.
عزم دوران المحرك يتناسب طرديًا مع التيار. وهذا يجعل التحكم في العزم بسيطًا: بقياس التيار، يُعرف العزم. يقيس مستشعر القوة الموجود عند المعصم القوة، ويحسب المتحكم عزم الدوران المطلوب للمفاصل. تُنتج محركات الدفع المباشر عزم دوران عالٍ عند السرعات المنخفضة دون الحاجة إلى علبة تروس، لكنها ثقيلة ومكلفة. تُنتج المحركات المُزوَّدة بتروس عزم دوران عالٍ من محركات صغيرة، لكن التروس تُسبب رد فعل عكسي واحتكاكًا. تُقلل محركات الدفع التوافقي رد الفعل العكسي إلى ما يقارب الصفر. تتحمل محركات الدفع الحلقية أحمال الصدمات العالية. يُحدد اختيار المحرك وعلبة التروس قدرة الروبوت على توليد العزم. العزم هو القوة الفيزيائية الأساسية للروبوت. بدونه، لا يستطيع الروبوت إنجاز العمل. ومع زيادة العزم، يصبح خطيرًا وغير فعال.
Comments
No comments yet. Be the first to share a thought.
Leave a comment