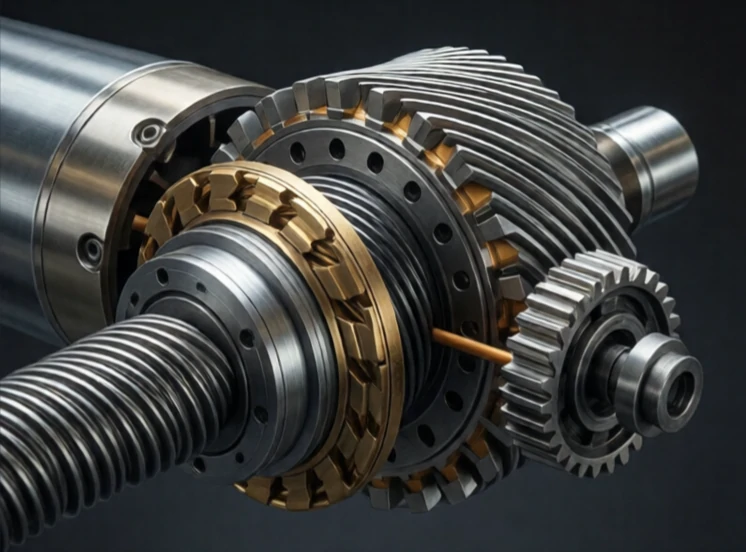
扭矩是一种旋转力,它使机器人关节转动。在远离轴线的位置施加力即可产生扭矩。扭矩的单位在公制中是牛顿米,在英制中是英尺磅。电机产生扭矩,齿轮箱放大扭矩,负载则抵抗扭矩。
扭矩之于旋转,正如力之于直线运动。机械臂需要扭矩来举起有效载荷。有效载荷距离关节越远,所需的扭矩就越大。这就是为什么机械臂在靠近基座的位置比完全伸展时能举起更重的物体。所需的扭矩会随着机械臂长度和负载重量的增加而增加。
机器人关节扭矩
- 静态扭矩:使物体保持对抗重力的位置。
- 动态扭矩:加速和减速负载。
- 峰值扭矩:最大瞬时输出扭矩。
- 持续扭矩:可持续工作而不过热。
- 扭矩密度:单位电机重量所产生的扭矩。
电机扭矩与电流成正比。这使得扭矩控制变得简单:测量电流即可得知扭矩。手腕处的力传感器测量力,控制器计算所需的关节扭矩。直驱电机无需齿轮箱即可在低速下产生高扭矩,但它们重量大且成本高。齿轮传动电机可以用较小的电机产生高扭矩,但齿轮会引入齿隙和摩擦。谐波传动可以将齿隙降低到接近于零。摆线传动可以承受高冲击载荷。电机和齿轮箱的选择决定了机器人的扭矩能力。扭矩是机器人的原始物理功率。扭矩不足,机器人无法完成工作。扭矩过大,则会变得危险且效率低下。
Comments
No comments yet. Be the first to share a thought.
Leave a comment