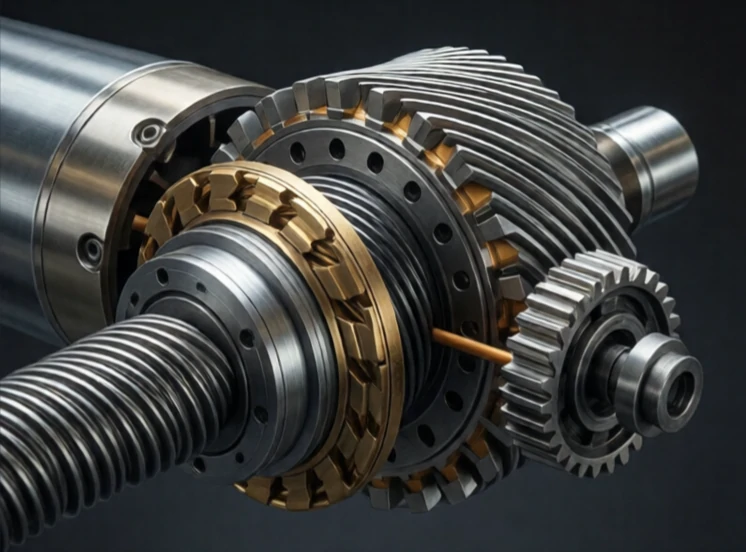
El par motor es una fuerza de rotación. Es lo que hace girar la articulación de un robot. Al aplicar una fuerza a cierta distancia del eje, se genera par motor. Su unidad es el newton-metro en el sistema métrico y el pie-libra en el sistema imperial. Un motor produce par motor. Una caja de engranajes lo multiplica. Una carga lo resiste.
El par motor es a la rotación lo que la fuerza es al movimiento lineal. Un brazo robótico necesita par motor para levantar una carga. Cuanto más lejos esté la carga de la articulación, mayor será el par motor necesario. Por eso, un brazo robótico puede levantar más peso cerca de su base que cuando está completamente extendido. El par motor requerido aumenta con la longitud del brazo y el peso de la carga.
Par de torsión en las articulaciones del robot
- Par estático: mantiene una posición contra la gravedad.
- Par dinámico: acelera y desacelera la carga.
- Par máximo: potencia máxima momentánea.
- Par motor continuo: sostenible sin sobrecalentamiento.
- Densidad de par: par por unidad de peso del motor.
El par motor es proporcional a la corriente. Esto simplifica el control del par: basta con medir la corriente para obtener el par. Un sensor de fuerza en la muñeca mide la fuerza y el controlador calcula los pares articulares necesarios. Los motores de accionamiento directo generan un par elevado a baja velocidad sin necesidad de una caja de engranajes, pero son pesados y costosos. Los motores con engranajes generan un par elevado a partir de motores pequeños, pero los engranajes introducen holgura y fricción. Los reductores armónicos reducen la holgura prácticamente a cero. Los reductores cicloidales soportan altas cargas de impacto. La elección del motor y la caja de engranajes determina la capacidad de par del robot. El par es la potencia física bruta del robot. Sin suficiente par, el robot no puede realizar el trabajo. Con demasiado, se vuelve peligroso e ineficiente.
Comments
No comments yet. Be the first to share a thought.
Leave a comment