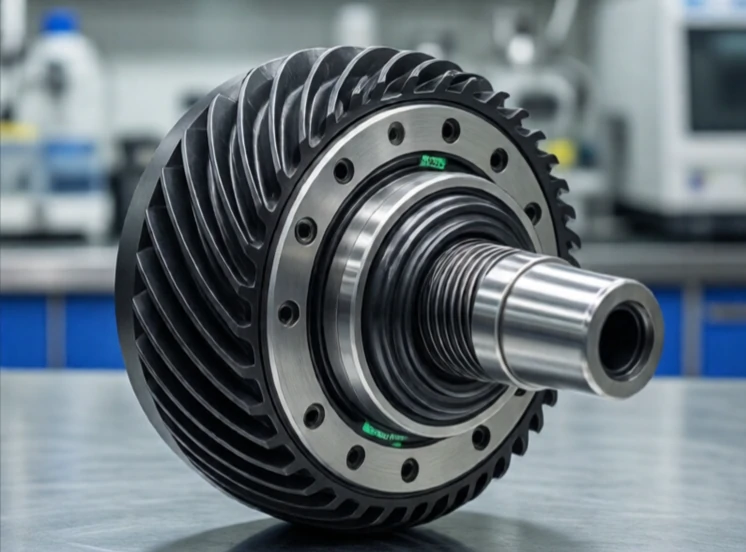
Hộp số thay đổi tốc độ và mô-men xoắn. Nó lấy đầu ra nhanh, mô-men xoắn thấp của động cơ và chuyển đổi nó thành chuyển động chậm hơn, mô-men xoắn cao hơn. Hoặc ngược lại. Các bánh răng trao đổi tốc độ quay lấy lực, và tỷ số truyền quyết định tỷ số truyền đó.
Các khớp robot hầu như luôn sử dụng hộp số. Một động cơ không chổi than có thể quay ở tốc độ 5.000 vòng/phút, nhưng cánh tay robot cần di chuyển ở tốc độ 50 vòng/phút với mô-men xoắn cao. Tỷ số truyền 100:1 giúp điều đó trở nên khả thi. Các loại phổ biến bao gồm truyền động hành tinh, truyền động hài hòa và truyền động cycloidal. Mỗi loại có đặc điểm khác nhau về độ rơ, hiệu suất và chi phí.
Các loại hộp số trong robot
- Động cơ hành tinh: nhỏ gọn, hiệu quả, độ rơ vừa phải.
- Harmonic: không có độ rơ, tỷ số truyền cao, giá thành cao.
- Đường cong cycloid: mô-men xoắn cao, bền bỉ, được sử dụng trong robot công nghiệp.
- Bánh răng trục vít: tỷ số truyền cao, tự khóa, hiệu suất thấp.
- Dây đai và ròng rọc: hoạt động êm ái, độ rơ thấp, tỷ số truyền hạn chế.
Khe hở giữa các răng bánh răng là kẻ thù của độ chính xác. Đó là độ rơ giữa các răng bánh răng khi chiều quay đảo ngược. Một cánh tay robot có khe hở không thể giữ vị trí chính xác. Hệ thống truyền động hài hòa giải quyết vấn đề này bằng một khớp nối linh hoạt giúp loại bỏ độ rơ, nhưng chúng có giá thành cao hơn. Hộp số hành tinh rẻ hơn nhưng có nhiều khe hở hơn. Hệ thống truyền động cycloidal chịu được tải trọng va đập cao, đó là lý do tại sao chúng phổ biến trong các khớp đế của robot công nghiệp. Hộp số thường là bộ phận cơ khí đắt tiền nhất trong một khớp robot. Việc lựa chọn đúng loại hộp số là sự cân bằng giữa độ chính xác, mô-men xoắn, kích thước và ngân sách.
Comments
No comments yet. Be the first to share a thought.
Leave a comment