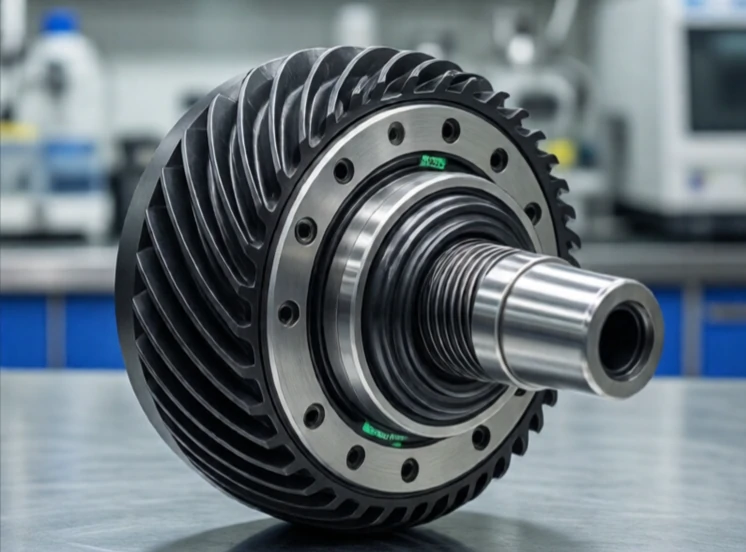
Une boîte de vitesses modifie la vitesse et le couple. Elle transforme le mouvement rapide et faible d'un moteur en un mouvement plus lent et à couple plus élevé, et inversement. Les engrenages échangent la vitesse de rotation contre la force, et le rapport de transmission détermine cette valeur.
Les articulations des robots utilisent presque toujours des réducteurs. Un moteur sans balais peut tourner à 5 000 tr/min, mais un bras robotisé doit se déplacer à 50 tr/min avec un couple élevé. Un rapport de réduction de 100:1 le permet. Parmi les types courants, on trouve les réducteurs planétaires, harmoniques et cycloïdaux. Chacun présente des caractéristiques différentes en termes de jeu, de rendement et de coût.
Types de boîtes de vitesses en robotique
- Planétaire : compact, efficace, jeu modéré.
- Harmonique : jeu nul, rapport élevé, coûteux.
- Cycloïdal : couple élevé, durable, utilisé dans les robots industriels.
- Engrenage à vis sans fin : rapport élevé, autobloquant, faible rendement.
- Courroie et poulie : silencieuses, faible jeu, rapport de réduction limité.
Le jeu est l'ennemi de la précision. Il s'agit du jeu entre les dents d'un engrenage lors d'un changement de sens de rotation. Un bras robotisé présentant du jeu ne peut maintenir une position précise. Les réducteurs harmoniques résolvent ce problème grâce à une cannelure flexible qui élimine le jeu, mais ils sont plus coûteux. Les réducteurs planétaires sont moins chers, mais présentent un jeu plus important. Les réducteurs cycloïdaux supportent des chocs importants, ce qui explique leur présence fréquente dans les articulations de base des robots industriels. Le réducteur est souvent le composant mécanique le plus onéreux d'une articulation robotisée. Le choix du réducteur adapté repose sur un compromis entre précision, couple, encombrement et budget.
Comments
No comments yet. Be the first to share a thought.
Leave a comment