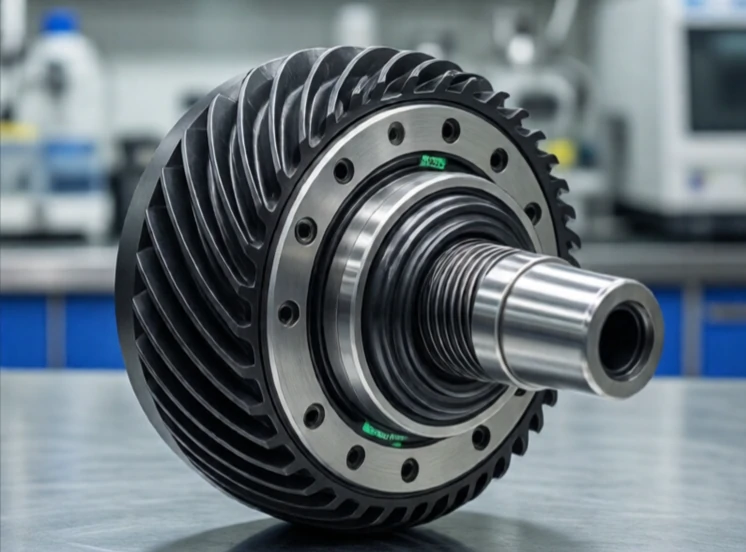
Una caja de engranajes cambia la velocidad y el par motor. Toma la salida rápida y de bajo par de un motor y la convierte en un movimiento más lento y de mayor par. O viceversa. Los engranajes intercambian velocidad de rotación por fuerza, y la relación determina la cantidad.
Las articulaciones de los robots casi siempre utilizan reductores. Un motor sin escobillas puede girar a 5000 RPM, pero un brazo robótico necesita moverse a 50 RPM con un par motor elevado. Una relación de transmisión de 100:1 lo hace posible. Los tipos más comunes incluyen reductores planetarios, armónicos y cicloidales. Cada uno presenta diferentes características de holgura, eficiencia y coste.
Tipos de cajas de engranajes en robótica
- Planetario: compacto, eficiente, con holgura moderada.
- Armónico: cero holgura, alta relación de transmisión, caro.
- Cicloidal: alto par, duradero, utilizado en robots industriales.
- Engranaje helicoidal: alta relación de transmisión, autoblocante, baja eficiencia.
- Correa y polea: silenciosas, con poca holgura y relación de transmisión limitada.
La holgura es el enemigo de la precisión. Se trata del juego entre los dientes de los engranajes cuando se invierte la dirección. Un brazo robótico con holgura no puede mantener una posición con precisión. Los reductores armónicos solucionan este problema con una estría flexible que elimina la holgura, pero son más caros. Las cajas de engranajes planetarios son más económicas, pero presentan mayor holgura. Los reductores cicloidales soportan altas cargas de impacto, por lo que son comunes en las articulaciones base de los robots industriales. La caja de engranajes suele ser el componente mecánico más caro de una articulación robótica. Elegir la adecuada implica un equilibrio entre precisión, par, tamaño y presupuesto.
Comments
No comments yet. Be the first to share a thought.
Leave a comment