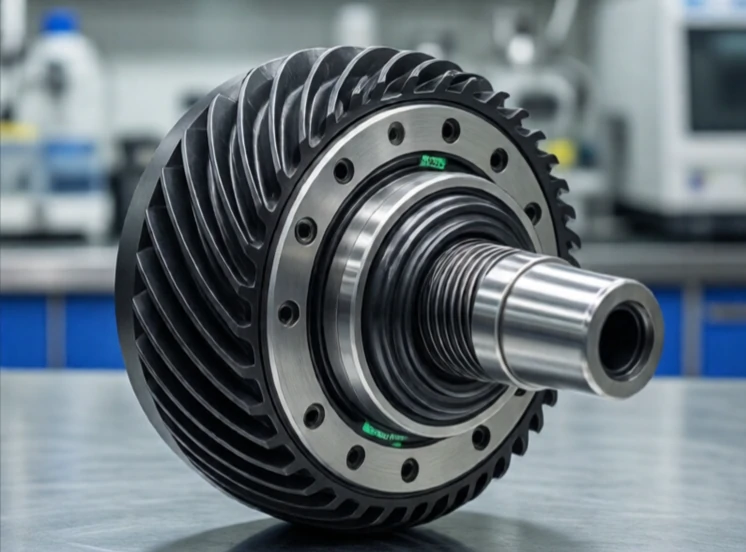
Bir şanzıman hızı ve torku değiştirir. Bir motorun hızlı, düşük torklu çıkışını alır ve daha yavaş, daha yüksek torklu harekete dönüştürür. Veya tam tersi. Dişliler dönme hızını kuvvetle değiştirir ve oran ne kadar olduğunu belirler.
Robot eklemlerinde neredeyse her zaman dişli kutusu kullanılır. Fırçasız bir motor 5000 RPM hızında dönebilir, ancak bir robot kolunun yüksek torkla 50 RPM hızında hareket etmesi gerekir. 100:1'lik bir dişli oranı bunu mümkün kılar. Yaygın türler arasında planet, harmonik ve sikloidal tahrik sistemleri bulunur. Her birinin farklı boşluk, verimlilik ve maliyet özellikleri vardır.
Robotikte kullanılan şanzıman tipleri
- Gezegensel: kompakt, verimli, orta düzeyde geri tepme.
- Harmonik: sıfır boşluk, yüksek oran, pahalı.
- Sikloidal: yüksek torklu, dayanıklı, endüstriyel robotlarda kullanılır.
- Sonsuz dişli: yüksek oranlı, kendiliğinden kilitlenen, düşük verimli.
- Kayış ve kasnak sistemi: sessiz, düşük boşluklu, sınırlı oranlı.
Geri tepme, hassasiyetin düşmanıdır. Yön tersine döndüğünde dişliler arasındaki boşluktur. Geri tepme sorunu olan bir robot kolu pozisyonunu doğru bir şekilde tutamaz. Harmonik tahrik sistemleri, boşluğu ortadan kaldıran esnek bir kama ile bu sorunu çözer, ancak daha pahalıdırlar. Planet dişli kutuları daha ucuzdur ancak daha fazla geri tepmeye sahiptir. Sikloidal tahrik sistemleri yüksek şok yüklerini kaldırır, bu nedenle endüstriyel robotların taban eklemlerinde yaygındırlar. Dişli kutusu genellikle bir robot eklemindeki en pahalı mekanik bileşendir. Doğru olanı seçmek, hassasiyet, tork, boyut ve bütçe arasında bir denge kurmayı gerektirir.
Comments
No comments yet. Be the first to share a thought.
Leave a comment