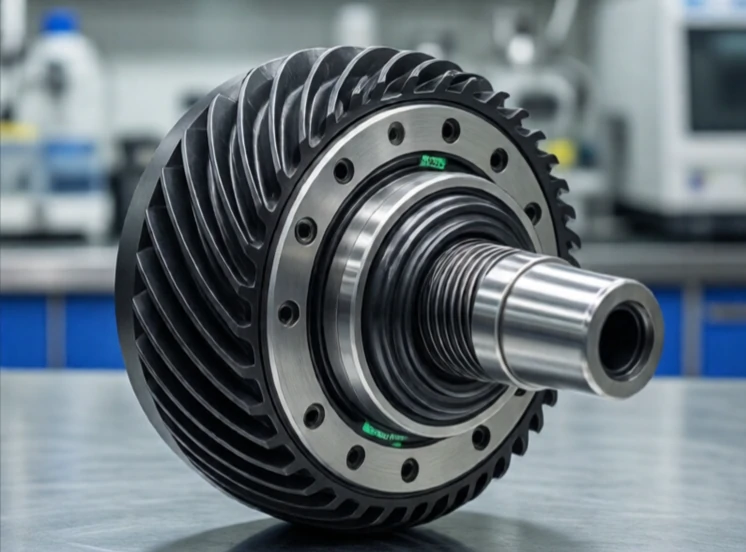
Uma caixa de velocidades altera a velocidade e o binário. Recebe a saída rápida e de baixo binário de um motor e converte-a num movimento mais lento e de maior binário. Ou o inverso. As engrenagens trocam velocidade de rotação por força, e a relação entre elas determina quanta força é essa troca.
As juntas dos robôs utilizam quase sempre caixas de engrenagens. Um motor sem escovas pode rodar a 5.000 RPM, mas um braço robótico precisa de se mover a 50 RPM com um binário elevado. Uma relação de engrenagem de 100:1 torna isto possível. Os tipos mais comuns incluem engrenagens planetárias, harmónicas e cicloidais. Cada uma tem características diferentes de folga, eficiência e custo.
Tipos de caixas de velocidades em robótica
- Planetário: compacto, eficiente, de avanço moderado.
- Harmónico: folga zero, relação elevada, caro.
- Cicloidal: elevado binário, durável, utilizado em robôs industriais.
- Engrenagem sem-fim: elevada relação de transmissão, autoblocante, baixa eficiência.
- Correia e polia: silenciosas, com baixa folga e relação limitada.
A folga é inimiga da precisão. Trata-se da folga entre os dentes da engrenagem quando o sentido se inverte. Um braço robótico com folga não consegue manter uma posição precisa. Os acionamentos harmónicos resolvem este problema com uma estria flexível que elimina a folga, mas são mais dispendiosos. As caixas de engrenagens planetárias são mais baratas, mas apresentam mais folga. Os accionamentos cicloidais suportam elevadas cargas de impacto, razão pela qual são comuns nas juntas de base dos robôs industriais. A caixa de engrenagens é, normalmente, o componente mecânico mais caro numa junta robótica. A escolha da caixa de velocidades ideal envolve um equilíbrio entre precisão, binário, tamanho e orçamento.
Comments
No comments yet. Be the first to share a thought.
Leave a comment