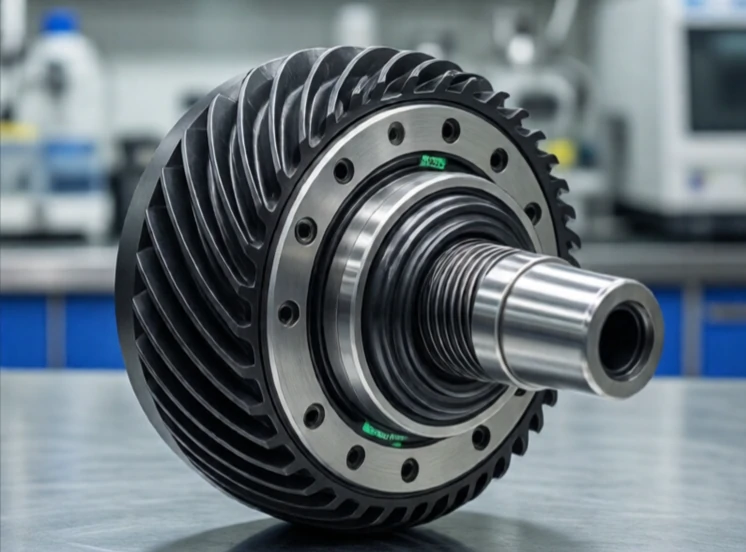
变速箱改变转速和扭矩。它将电机快速、低扭矩的输出转换为较慢、高扭矩的运动,反之亦然。齿轮以转速换取力,传动比决定了转换的比例。
机器人关节几乎都使用齿轮箱。无刷电机转速可达 5000 转/分,但机器人手臂需要以 50 转/分的转速高扭矩运动。100:1 的齿轮比可以实现这一点。常见的齿轮箱类型包括行星齿轮箱、谐波齿轮箱和摆线齿轮箱。每种齿轮箱的齿隙、效率和成本特性各不相同。
机器人变速箱类型
- 行星齿轮:结构紧凑、效率高、反冲适中。
- 谐波减速器:零反冲,高传动比,价格昂贵。
- 摆线式:扭矩大、耐用,用于工业机器人。
- 蜗轮蜗杆:传动比高,自锁,效率低。
- 皮带和滑轮:安静、低反冲、传动比有限。
齿隙是精度的敌人。它是指齿轮在反向运动时齿与齿之间的间隙。有齿隙的机械臂无法精确地保持位置。谐波传动通过柔性花键消除间隙来解决这个问题,但成本更高。行星齿轮箱价格更低,但齿隙更大。摆线齿轮传动能够承受高冲击载荷,因此常用于工业机器人的基座关节。齿轮箱通常是机器人关节中最昂贵的机械部件。选择合适的齿轮箱需要在精度、扭矩、尺寸和预算之间取得平衡。
Comments
No comments yet. Be the first to share a thought.
Leave a comment