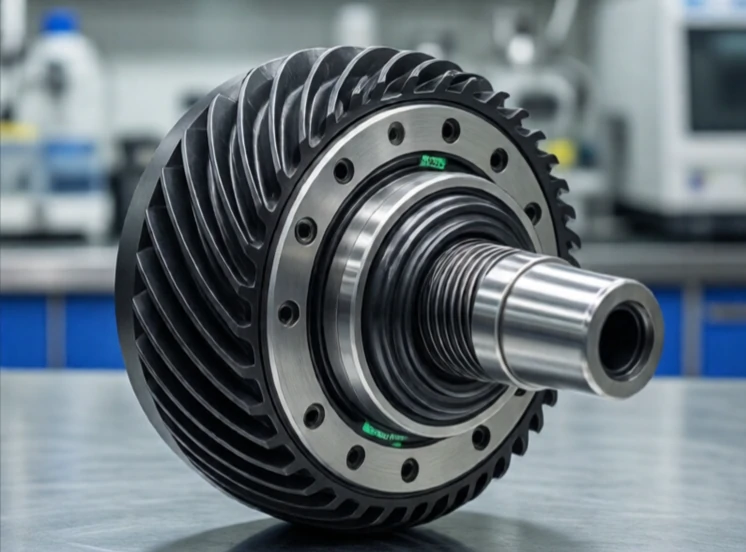
تُغيّر علبة التروس السرعة وعزم الدوران. فهي تأخذ خرج المحرك السريع ذي عزم الدوران المنخفض وتحوّله إلى حركة أبطأ ذات عزم دوران أعلى. أو العكس. تُبدّل التروس سرعة الدوران بالقوة، وتحدد النسبة مقدار هذا التغيير.
تستخدم مفاصل الروبوتات عادةً علب التروس. قد يدور المحرك عديم الفرش بسرعة 5000 دورة في الدقيقة، لكن ذراع الروبوت يحتاج إلى التحرك بسرعة 50 دورة في الدقيقة مع عزم دوران عالٍ. نسبة تروس 100:1 تُتيح ذلك. تشمل الأنواع الشائعة المحركات الكوكبية والتوافقية والحلقية. لكل نوع منها خصائص مختلفة من حيث رد الفعل العكسي والكفاءة والتكلفة.
أنواع علب التروس في مجال الروبوتات
- كوكبي: صغير الحجم، فعال، رد فعل عكسي معتدل.
- التوافقيات: لا يوجد رد فعل عكسي، نسبة عالية، باهظة الثمن.
- حلزوني: عزم دوران عالٍ، متين، يستخدم في الروبوتات الصناعية.
- التروس الدودية: نسبة عالية، ذاتية القفل، كفاءة منخفضة.
- الحزام والبكرة: هادئ، رد فعل عكسي منخفض، نسبة محدودة.
يُعدّ الارتداد عدوّ الدقة، وهو عبارة عن خلوص بين أسنان التروس عند انعكاس الاتجاه. لا يستطيع ذراع الروبوت الذي يعاني من الارتداد الحفاظ على موضعه بدقة. تعالج المحركات التوافقية هذه المشكلة باستخدام عمود مرن يُزيل الخلوص، لكنها أغلى ثمناً. أما علب التروس الكوكبية فهي أرخص ثمناً، لكنها تُعاني من ارتداد أكبر. تتحمل المحركات الحلقية أحمال الصدمات العالية، ولذلك فهي شائعة الاستخدام في المفاصل الأساسية للروبوتات الصناعية. غالباً ما تكون علبة التروس أغلى مكون ميكانيكي في مفصل الروبوت، ويتطلب اختيارها المناسب موازنة بين الدقة وعزم الدوران والحجم والميزانية.
Comments
No comments yet. Be the first to share a thought.
Leave a comment