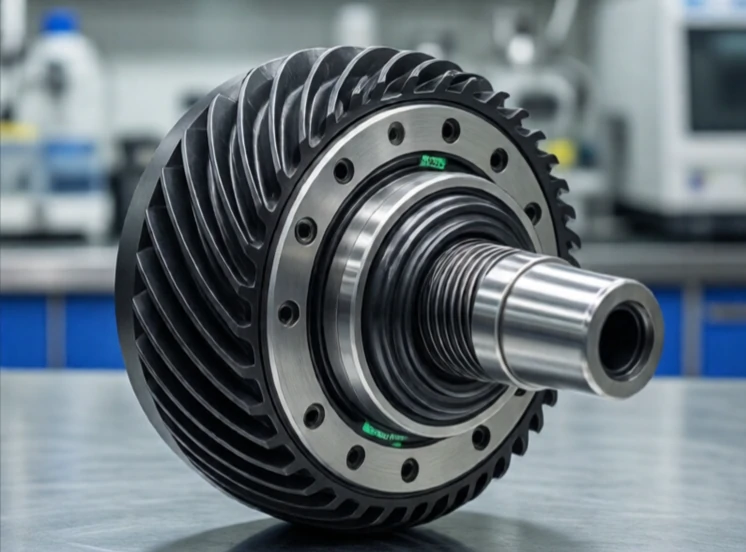
Редуктор изменяет скорость и крутящий момент. Он преобразует быстрый, низкомоментный выходной сигнал двигателя в более медленное, но более крутящее движение. Или наоборот. Шестерни обменивают скорость вращения на силу, и передаточное отношение определяет, какая именно сила будет преобразована.
В шарнирах роботов почти всегда используются редукторы. Бесщеточный двигатель может вращаться со скоростью 5000 об/мин, но роботизированной руке необходимо двигаться со скоростью 50 об/мин с высоким крутящим моментом. Передаточное число 100:1 делает это возможным. К распространенным типам относятся планетарные, гармонические и циклоидальные приводы. Каждый из них имеет разные характеристики люфта, эффективности и стоимости.
Типы коробок передач в робототехнике
- Планетарная коробка передач: компактная, эффективная, с умеренным люфтом.
- Гармонический: нулевой люфт, высокое передаточное отношение, дорогой.
- Циклоидальный: высокий крутящий момент, долговечность, используется в промышленных роботах.
- Червячная передача: высокое передаточное число, самоблокировка, низкая эффективность.
- Ременная передача: бесшумная работа, низкий люфт, ограниченное передаточное отношение.
Люфт — враг точности. Это зазор между зубьями шестерни при изменении направления вращения. Роботизированная рука с люфтом не может точно удерживать положение. Гармонические приводы решают эту проблему с помощью гибкого шлицевого соединения, которое устраняет люфт, но они стоят дороже. Планетарные редукторы дешевле, но имеют больший люфт. Циклоидальные приводы выдерживают высокие ударные нагрузки, поэтому они часто используются в базовых шарнирах промышленных роботов. Редуктор часто является самым дорогим механическим компонентом в шарнире робота. Выбор правильного редуктора — это баланс между точностью, крутящим моментом, размером и бюджетом.
Comments
No comments yet. Be the first to share a thought.
Leave a comment