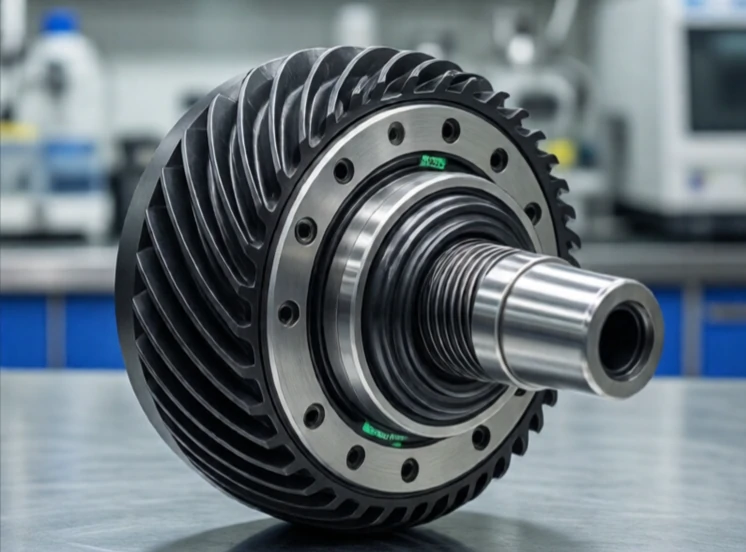
गियरबॉक्स गति और टॉर्क को परिवर्तित करता है। यह मोटर के तेज़, कम टॉर्क वाले आउटपुट को धीमी, अधिक टॉर्क वाली गति में परिवर्तित करता है। या इसका उल्टा भी। गियर घूर्णी गति को बल में बदलते हैं, और अनुपात यह निर्धारित करता है कि कितना बल लगेगा।
रोबोट के जोड़ों में लगभग हमेशा गियरबॉक्स का उपयोग होता है। एक ब्रशलेस मोटर 5,000 आरपीएम पर घूम सकती है, लेकिन रोबोट आर्म को उच्च टॉर्क के साथ 50 आरपीएम पर चलने की आवश्यकता होती है। 100:1 का गियर अनुपात इसे संभव बनाता है। सामान्य प्रकारों में प्लेनेटरी, हार्मोनिक और साइक्लोइडल ड्राइव शामिल हैं। प्रत्येक की बैकलैश, दक्षता और लागत संबंधी विशेषताएं अलग-अलग होती हैं।
रोबोटिक्स में गियरबॉक्स के प्रकार
- प्लेनेटरी: कॉम्पैक्ट, कुशल, मध्यम बैकलैश।
- हार्मोनिक: शून्य बैकलैश, उच्च अनुपात, महंगा।
- साइक्लोइडल: उच्च टॉर्क, टिकाऊ, औद्योगिक रोबोटों में उपयोग किया जाता है।
- वर्म गियर: उच्च अनुपात, स्व-लॉकिंग, कम दक्षता।
- बेल्ट और पुली: शांत, कम बैकलैश, सीमित अनुपात।
बैकलैश सटीकता का दुश्मन है। यह गियर के दांतों के बीच की वह गति है जो दिशा बदलने पर उत्पन्न होती है। बैकलैश से ग्रस्त रोबोटिक भुजा किसी स्थिति को सटीक रूप से बनाए नहीं रख सकती। हार्मोनिक ड्राइव फ्लेक्स स्प्लाइन का उपयोग करके इस समस्या को हल करते हैं, लेकिन इनकी कीमत अधिक होती है। प्लेनेटरी गियरबॉक्स सस्ते होते हैं, लेकिन उनमें बैकलैश अधिक होता है। साइक्लोइडल ड्राइव उच्च झटके सहन कर सकते हैं, यही कारण है कि औद्योगिक रोबोटों के आधार जोड़ों में इनका उपयोग आम है। गियरबॉक्स अक्सर रोबोट के जोड़ का सबसे महंगा यांत्रिक घटक होता है। सही गियरबॉक्स का चुनाव सटीकता, टॉर्क, आकार और बजट के बीच संतुलन बनाकर किया जाता है।
Comments
No comments yet. Be the first to share a thought.
Leave a comment