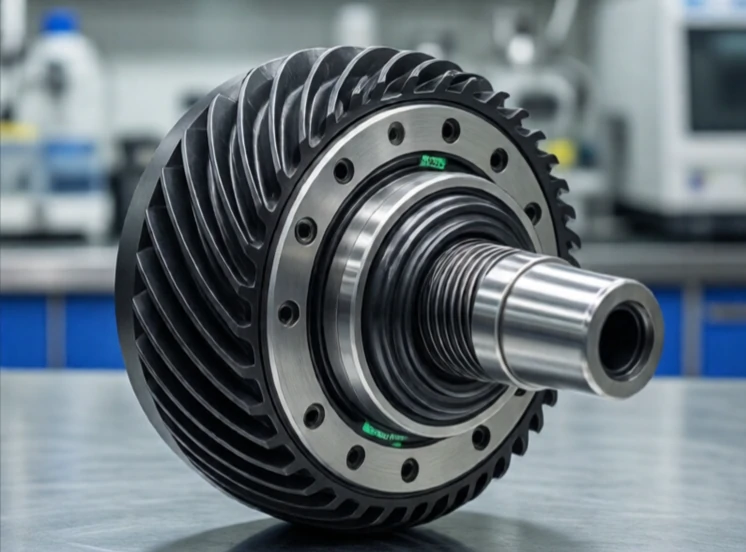
En girkasse endrer hastighet og dreiemoment. Den tar den raske, lave dreiemomentutgangen fra en motor og konverterer den til en langsommere bevegelse med høyere dreiemoment. Eller omvendt. Gir bytter rotasjonshastighet mot kraft, og utvekslingsforholdet bestemmer hvor mye.
Robotledd bruker nesten alltid girkasser. En børsteløs motor kan rotere med 5000 o/min, men en robotarm må bevege seg med 50 o/min med høyt dreiemoment. Et girforhold på 100:1 gjør det mulig. Vanlige typer inkluderer planetariske, harmoniske og syklodale drivenheter. Hver har ulik klaring, effektivitet og kostnadsegenskaper.
Girkassetyper i robotikk
- Planetarisk: kompakt, effektiv, moderat tilbakeslag.
- Harmonisk: null tilbakeslag, høyt forhold, dyrt.
- Sykloidal: høyt dreiemoment, slitesterk, brukt i industriroboter.
- Snekkegir: høy utveksling, selvlåsende, lav effektivitet.
- Rem og trinse: stillegående, lavt tilbakeslag, begrenset utvekslingsforhold.
Slark er presisjonens fiende. Det er slark mellom girtennene når retningen reverseres. En robotarm med slark kan ikke holde en posisjon nøyaktig. Harmoniske drivenheter løser dette med en fleksibel spline som eliminerer slark, men de koster mer. Planetgirkasser er billigere, men har mer slark. Sykloide drivenheter håndterer høye støtbelastninger, og det er derfor de er vanlige i basisleddene til industriroboter. Girkassen er ofte den dyreste mekaniske komponenten i et robotledd. Å velge riktig girkasse er en balanse mellom presisjon, dreiemoment, størrelse og budsjett.
Comments
No comments yet. Be the first to share a thought.
Leave a comment