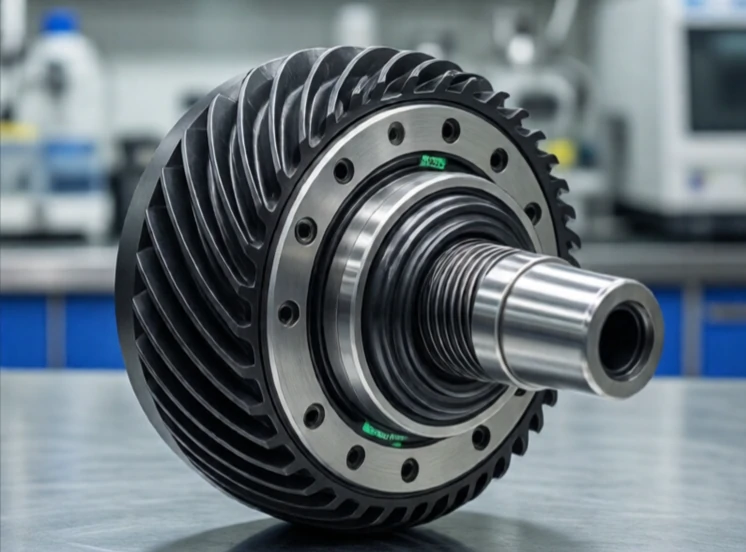
Skrzynia biegów zmienia prędkość i moment obrotowy. Przejmuje szybki, niski moment obrotowy silnika i przekształca go w wolniejszy ruch o wyższym momencie obrotowym. Lub odwrotnie. Przekładnie zamieniają prędkość obrotową na siłę, a przełożenie określa, jak bardzo.
Przeguby robotów prawie zawsze wykorzystują przekładnie. Silnik bezszczotkowy może obracać się z prędkością 5000 obr./min, ale ramię robota musi poruszać się z prędkością 50 obr./min przy wysokim momencie obrotowym. Przełożenie 100:1 to umożliwia. Do popularnych typów należą napędy planetarne, harmoniczne i cykloidalne. Każdy z nich charakteryzuje się innym luzem, wydajnością i kosztami.
Typy skrzyń biegów w robotyce
- Planetarny: kompaktowy, wydajny, umiarkowany luz.
- Harmoniczne: brak luzów, wysoki stosunek, wysoka cena.
- Cykloidalne: o dużym momencie obrotowym, wytrzymałe, stosowane w robotach przemysłowych.
- Przekładnia ślimakowa: wysoki współczynnik, samoblokująca, niska sprawność.
- Pasek i koło pasowe: ciche, mały luz, ograniczony stosunek.
Luz jest wrogiem precyzji. To luz między zębami kół zębatych podczas zmiany kierunku. Ramię robota z luzem nie może precyzyjnie utrzymać pozycji. Napędy harmoniczne rozwiązują ten problem za pomocą elastycznego wielowypustu, który eliminuje luz, ale są droższe. Przekładnie planetarne są tańsze, ale mają większy luz. Napędy cykloidalne wytrzymują duże obciążenia udarowe, dlatego są powszechnie stosowane w przegubach bazowych robotów przemysłowych. Przekładnia jest często najdroższym elementem mechanicznym w przegubie robota. Wybór odpowiedniej przekładni to kwestia równowagi między precyzją, momentem obrotowym, rozmiarem i budżetem.
Comments
No comments yet. Be the first to share a thought.
Leave a comment