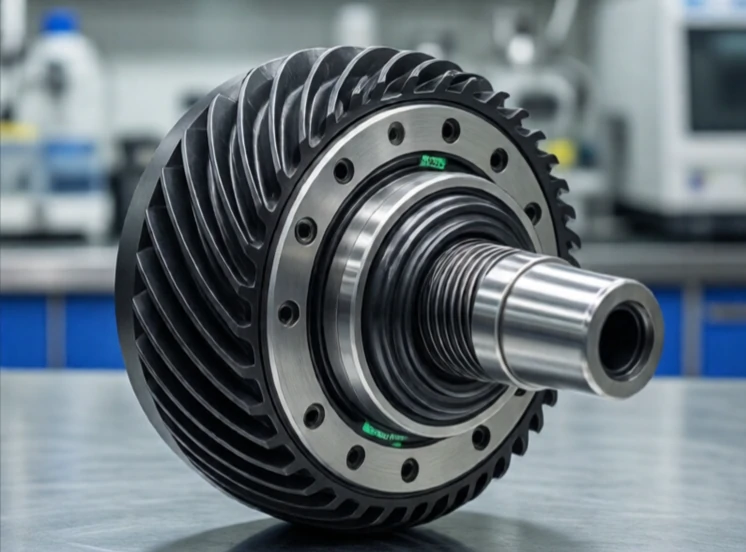
ギアボックスは速度とトルクを変換します。モーターの高速で低トルクの出力を、より低速で高トルクの動きに変換します。あるいはその逆も可能です。ギアは回転速度を力に変換し、その比率によって変換量が決まります。
ロボットの関節部には、ほぼ必ずギアボックスが使用されます。ブラシレスモーターは毎分5,000回転するかもしれませんが、ロボットアームは毎分50回転で高トルクで動作する必要があります。100:1のギア比によってそれが可能になります。一般的なギアボックスには、遊星歯車式、ハーモニック式、サイクロイド式などがあります。それぞれバックラッシュ、効率、コスト特性が異なります。
ロボット工学におけるギアボックスの種類
- 遊星歯車機構:コンパクト、高効率、適度なバックラッシュ。
- 高調波:バックラッシュゼロ、高比率、高価。
- サイクロイド型:高トルク、耐久性に優れ、産業用ロボットに使用される。
- ウォームギア:高減速比、セルフロック式、低効率。
- ベルトとプーリー:静音性、低バックラッシュ、限定的な減速比。
バックラッシュは精度にとって最大の敵です。バックラッシュとは、方向転換時に歯車の歯の間に生じる遊びのことです。バックラッシュのあるロボットアームは、正確な位置を保持できません。ハーモニックドライブは、フレキシブルスプラインによって遊びをなくすことでこの問題を解決しますが、コストが高くなります。遊星歯車機構は安価ですが、バックラッシュが大きくなります。サイクロイドドライブは高い衝撃荷重に耐えられるため、産業用ロボットのベースジョイントによく使用されます。ギアボックスは、ロボットジョイントの中で最も高価な機械部品となることがよくあります。適切なギアボックスを選ぶには、精度、トルク、サイズ、予算のバランスを考慮する必要があります。
Comments
No comments yet. Be the first to share a thought.
Leave a comment