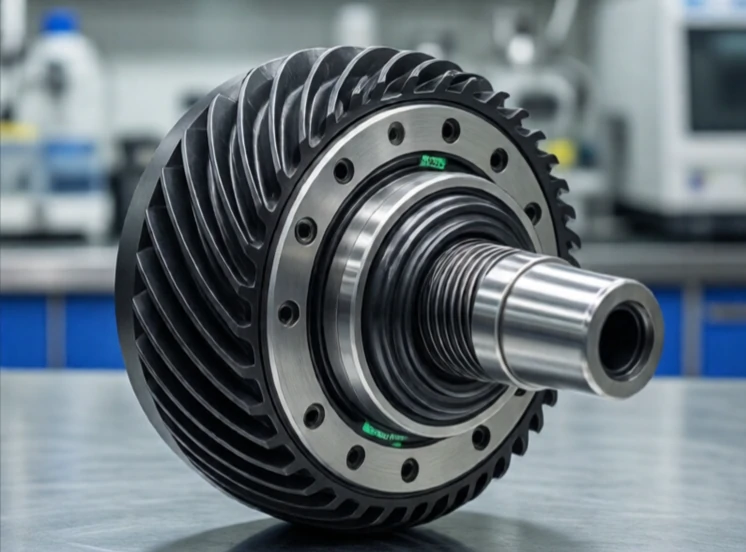
Kotak roda gigi mengubah kecepatan dan torsi. Kotak roda gigi mengambil output motor yang cepat dan bertorsi rendah dan mengubahnya menjadi gerakan yang lebih lambat dan bertorsi lebih tinggi. Atau sebaliknya. Roda gigi menukar kecepatan putaran dengan gaya, dan rasio menentukan seberapa besar gaya yang ditukar.
Sambungan robot hampir selalu menggunakan gearbox. Motor tanpa sikat mungkin berputar pada 5.000 RPM, tetapi lengan robot perlu bergerak pada 50 RPM dengan torsi tinggi. Rasio roda gigi 100:1 memungkinkan hal itu. Jenis yang umum meliputi penggerak planet, harmonik, dan sikloidal. Masing-masing memiliki karakteristik celah, efisiensi, dan biaya yang berbeda.
Jenis-jenis gearbox dalam robotika
- Planetary: kompak, efisien, reaksi balik moderat.
- Harmonik: tanpa reaksi balik, rasio tinggi, mahal.
- Sikloidal: torsi tinggi, tahan lama, digunakan pada robot industri.
- Roda gigi cacing: rasio tinggi, penguncian otomatis, efisiensi rendah.
- Sabuk dan puli: senyap, sedikit celah, rasio terbatas.
Backlash adalah musuh presisi. Ini adalah celah antara gigi roda gigi ketika arah berbalik. Lengan robot dengan backlash tidak dapat mempertahankan posisi secara akurat. Penggerak harmonik mengatasi masalah ini dengan spline fleksibel yang menghilangkan celah, tetapi harganya lebih mahal. Gearbox planet lebih murah tetapi memiliki backlash lebih banyak. Penggerak sikloidal mampu menangani beban kejut tinggi, itulah sebabnya penggerak ini umum digunakan pada sambungan dasar robot industri. Gearbox seringkali merupakan komponen mekanis termahal dalam sambungan robot. Memilih gearbox yang tepat adalah keseimbangan antara presisi, torsi, ukuran, dan anggaran.
Comments
No comments yet. Be the first to share a thought.
Leave a comment