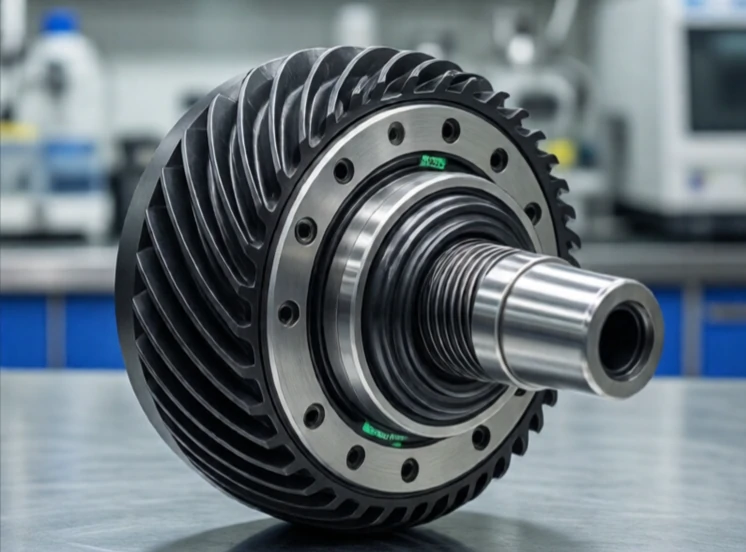
Een versnellingsbak verandert snelheid en koppel. Hij zet de snelle, koppelarme output van een motor om in een langzamere beweging met een hoger koppel. Of andersom. Tandwielen ruilen rotatiesnelheid in voor kracht, en de overbrengingsverhouding bepaalt hoeveel kracht er wordt omgezet.
Robotgewrichten maken bijna altijd gebruik van tandwielkasten. Een borstelloze motor kan weliswaar 5000 toeren per minuut halen, maar een robotarm moet met een hoog koppel en een snelheid van slechts 50 toeren per minuut kunnen bewegen. Een overbrengingsverhouding van 100:1 maakt dat mogelijk. Veelvoorkomende typen zijn planetaire, harmonische en cycloïdale aandrijvingen. Elk type heeft zijn eigen kenmerken wat betreft speling, rendement en kosten.
Versnellingsbaktypen in de robotica
- Planetaire rotoren: compact, efficiënt, beperkte speling.
- Harmonische schakeling: geen speling, hoge overbrengingsverhouding, duur.
- Cycloïdaal: hoog koppel, duurzaam, gebruikt in industriële robots.
- Wormwieloverbrenging: hoge overbrengingsverhouding, zelfvergrendelend, laag rendement.
- Riem en poelie: stil, weinig speling, beperkte overbrengingsverhouding.
Speling is de vijand van precisie. Het is de beweging tussen de tandwielen wanneer de draairichting omkeert. Een robotarm met speling kan een positie niet nauwkeurig vasthouden. Harmonische aandrijvingen lossen dit op met een flexibele vertanding die de speling elimineert, maar ze zijn duurder. Planetaire tandwielkasten zijn goedkoper, maar hebben meer speling. Cycloïdale aandrijvingen kunnen hoge schokbelastingen aan, daarom worden ze vaak gebruikt in de basisgewrichten van industriële robots. De tandwielkast is vaak het duurste mechanische onderdeel van een robotgewricht. De juiste kiezen is een afweging tussen precisie, koppel, afmetingen en budget.
Comments
No comments yet. Be the first to share a thought.
Leave a comment