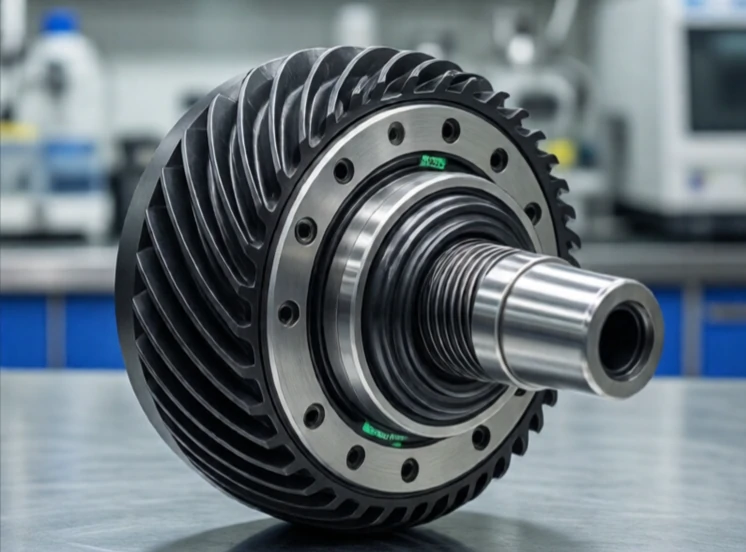
기어박스는 속도와 토크를 변환합니다. 모터의 빠르고 낮은 토크 출력을 느리고 높은 토크의 회전 운동으로 변환하거나 그 반대로 변환합니다. 기어는 회전 속도를 힘으로 바꾸며, 기어비는 변환량을 결정합니다.
로봇 관절에는 거의 항상 기어박스가 사용됩니다. 브러시리스 모터는 분당 5,000회전(RPM)으로 회전할 수 있지만, 로봇 팔은 높은 토크를 유지하면서 분당 50회전(RPM)으로 움직여야 합니다. 이를 위해서는 100:1의 기어비가 필요합니다. 일반적인 기어박스 종류로는 유성 기어, 하모닉 기어, 사이클로이드 기어 등이 있습니다. 각 기어박스는 백래시, 효율, 비용 측면에서 서로 다른 특성을 가지고 있습니다.
로봇공학에서 사용되는 기어박스 종류
- 행성형 냉각 방식: 소형, 고효율, 적당한 반동.
- 하모닉: 백래시 없음, 높은 기어비, 고가.
- 사이클로이드형 기어: 높은 토크, 내구성, 산업용 로봇에 사용됨.
- 웜 기어: 높은 기어비, 자체 잠금 기능, 낮은 효율.
- 벨트와 풀리: 조용하고, 백래시가 적으며, 기어비가 제한적입니다.
백래시는 정밀도의 적입니다. 방향 전환 시 기어 톱니 사이의 유격을 말합니다. 백래시가 있는 로봇 팔은 정확한 위치를 유지할 수 없습니다. 하모닉 드라이브는 플렉스 스플라인을 사용하여 유격을 제거하지만 가격이 더 비쌉니다. 유성 기어박스는 더 저렴하지만 백래시가 더 큽니다. 사이클로이드 드라이브는 높은 충격 하중을 견딜 수 있어 산업용 로봇의 기본 관절에 흔히 사용됩니다. 기어박스는 로봇 관절에서 가장 비싼 기계 부품인 경우가 많습니다. 적합한 기어박스를 선택하려면 정밀도, 토크, 크기 및 예산을 고려해야 합니다.
Comments
No comments yet. Be the first to share a thought.
Leave a comment