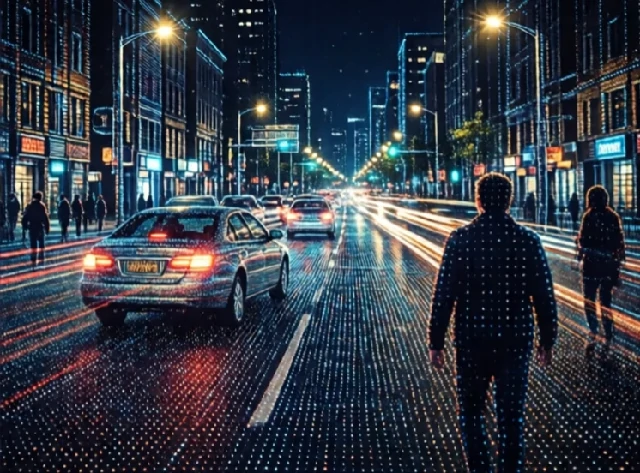
O Lidar mede a distância com luz laser. Emite pulsos e mede o tempo que demoram a regressar. Multiplica-se pela velocidade da luz e divide-se por dois, obtendo-se assim a distância. Rodando o sensor ou direcionando o feixe, obtêm-se milhões de pontos por segundo, formando um mapa 3D do ambiente.
O termo é uma junção das palavras "light" (luz) e "radar" (radar). Os primeiros sistemas lidar eram volumosos e dispendiosos, utilizados para pesquisa atmosférica e mapeamento militar. O Desafio Urbano da DARPA de 2007 colocou o lidar no mapa para os carros autónomos. As unidades rotativas da Velodyne tornaram-se o padrão. O lidar de estado sólido é agora mais barato e compacto, embora as unidades rotativas ainda dominem as aplicações de ponta.
Características do Lidar
- Comprimento de onda: tipicamente 905 nm ou 1550 nm.
- Alcance: de alguns metros a mais de 200 metros.
- Precisão: nível centimétrico em boas condições.
- Campo de visão: 360 graus para unidades giratórias.
- Limitações: a chuva, o nevoeiro e o pó dispersam o feixe de luz.
O lidar fornece aos robôs informações precisas de profundidade. Uma câmara informa o que algo é. O lidar informa-o exatamente onde está. Isto torna-o valioso para a condução autónoma, robôs de armazém e mapeamento com drones. A principal desvantagem é o custo e a complexidade. Um lidar mecânico rotativo possui peças móveis que se desgastam. O lidar de estado sólido não tem peças móveis, mas tem um campo de visão mais estreito. A estimativa de profundidade baseada em câmaras está a melhorar, mas o lidar continua a ser o padrão de ouro para a perceção 3D fiável em robótica.
Comments
No comments yet. Be the first to share a thought.
Leave a comment