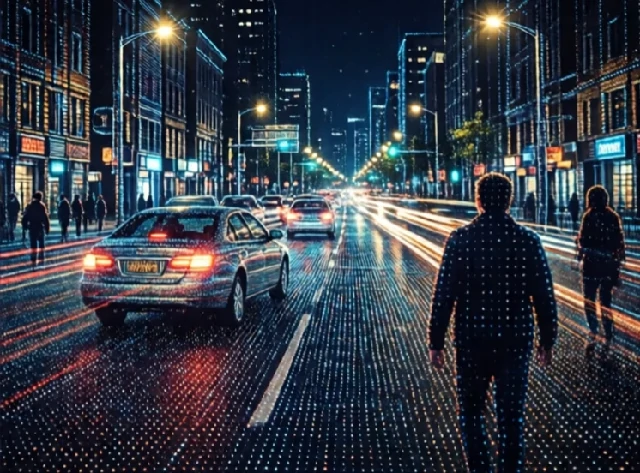
LiDARはレーザー光を用いて距離を測定します。レーザーパルスを発射し、それが戻ってくるまでの時間を計測します。光速を掛けて2で割れば、距離が算出できます。センサーを回転させたり、ビームの方向を変えたりすることで、毎秒数百万点のデータポイントを取得し、周囲の3Dマップを作成できます。
この用語は、light(光)とradar(レーダー)を組み合わせた造語です。初期のライダーは大型で高価であり、大気研究や軍事地図作成に用いられていました。2007年のDARPAアーバンチャレンジによって、ライダーは自動運転車への応用が広く知られるようになりました。Velodyne社の回転式ユニットが標準となり、現在ではソリッドステートライダーの方が安価で小型化されていますが、ハイエンド用途では依然として回転式ユニットが主流となっています。
ライダーの特性
- 波長:一般的には905nmまたは1550nm。
- 範囲:数メートルから200メートル以上。
- 精度:良好な条件下ではセンチメートルレベル。
- 視野角:回転ユニットの場合は360度。
- 制限事項:雨、霧、塵は光線を散乱させる。
LiDARはロボットに高精度な深度情報を提供します。カメラは物体が何であるかを教えてくれます。LiDARは物体がどこにあるのかを正確に教えてくれます。そのため、自動運転、倉庫ロボット、ドローンマッピングなどに非常に役立ちます。主な欠点はコストと複雑さです。機械式回転LiDARには摩耗する可動部品があります。ソリッドステートLiDARには可動部品はありませんが、視野が狭くなります。カメラベースの深度推定は改善されつつありますが、ロボット工学における信頼性の高い3D認識のゴールドスタンダードは依然としてLiDARです。
Comments
No comments yet. Be the first to share a thought.
Leave a comment