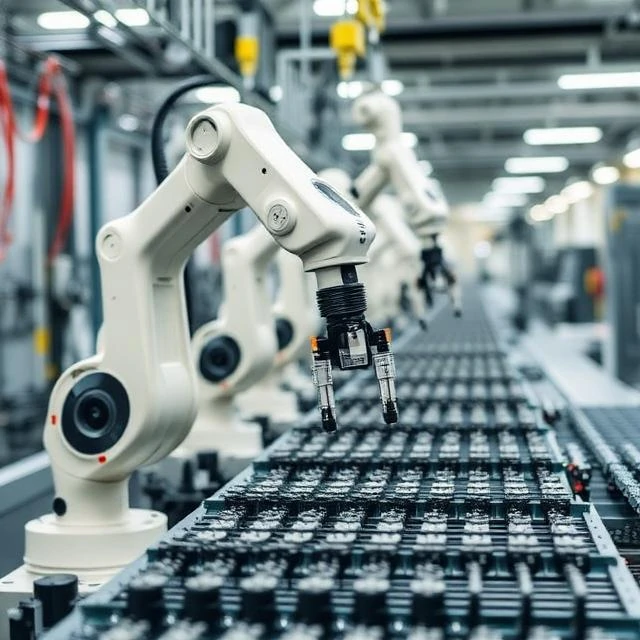
Roboter sanser, planlegger og handler. Feltet bringer sammen mekanisk design, kontrollteori, persepsjon og i økende grad maskinlæring. Industrivåpen, lagerkjøretøy, kirurgiske systemer og droner faller alle inn under samme paraply.
Persepsjon gjør sensordata om til en modell av verden. Planlegging beregner en bane eller sekvens av handlinger. Kontroll utfører disse handlingene med tilbakemeldinger. Hvert lag har sine egne feilmoduser, og integrasjon er ofte den vanskeligste delen.
Vanlige robotikkdomener
- Industriell manipulasjon
- Mobile roboter og navigasjon
- Humanoide og leggede roboter
- Medisinsk og kirurgisk robotikk
- Landbruks- og åkerroboter
- Svermrobotikk
Virkelige miljøer er rotete. Belysning endres, objekter beveger seg, og mennesker oppfører seg uforutsigbart. En robot som jobber i et laboratorium kan svikte på et lager, og det er derfor utrullingen går saktere enn demonstrasjonene antyder.
Comments
No comments yet. Be the first to share a thought.
Leave a comment