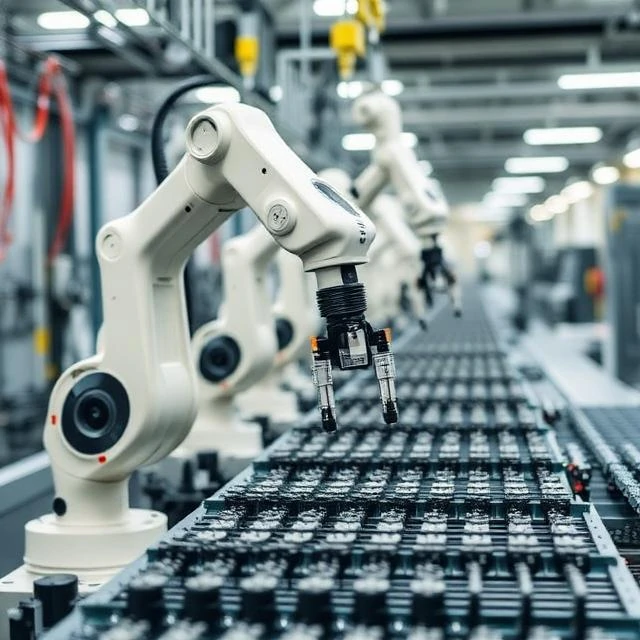
로봇은 감지하고, 계획하고, 행동합니다. 이 분야는 기계 설계, 제어 이론, 인지, 그리고 점점 더 중요해지는 머신 러닝을 융합합니다. 산업용 로봇 팔, 창고용 차량, 수술 시스템, 드론 모두 이 범주에 속합니다.
인지는 센서 데이터를 세계에 대한 모델로 변환합니다. 계획은 경로 또는 일련의 행동을 계산합니다. 제어는 피드백을 통해 이러한 행동을 실행합니다. 각 계층에는 고유한 오류 유형이 있으며, 통합은 종종 가장 어려운 부분입니다.
일반적인 로봇 공학 영역
- 산업 조작
- 이동 로봇 및 내비게이션
- 휴머노이드 로봇과 다족 로봇
- 의료 및 수술 로봇
- 농업 및 현장용 로봇
- 군집 로봇공학
실제 환경은 예측 불가능합니다. 조명이 변하고, 물체가 움직이며, 사람들의 행동은 예측할 수 없습니다. 실험실에서 제대로 작동하는 로봇도 창고에서는 오작동할 수 있으며, 이것이 바로 시연에서 보여주는 것보다 실제 배치가 더디게 진행되는 이유입니다.
Comments
No comments yet. Be the first to share a thought.
Leave a comment