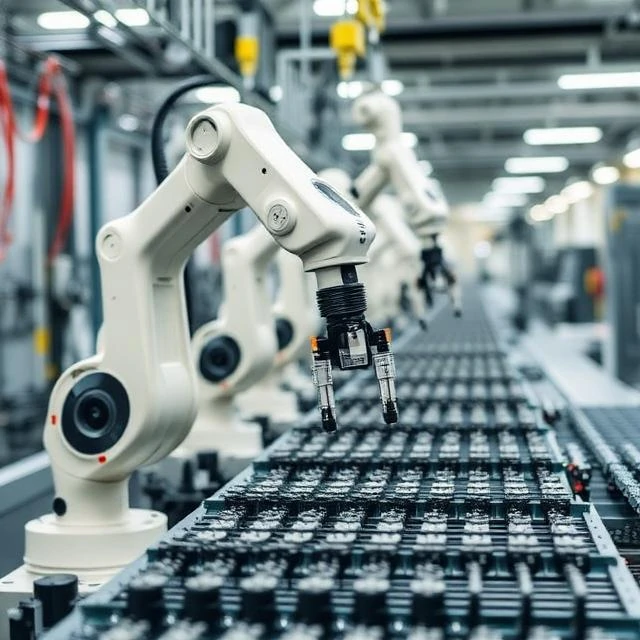
机器人能够感知、规划和行动。该领域融合了机械设计、控制理论、感知技术以及日益重要的机器学习技术。工业机械臂、仓储车辆、外科手术系统和无人机都属于这一范畴。
感知层将传感器数据转化为世界模型。规划层计算路径或动作序列。控制层根据反馈执行这些动作。每一层都有其自身的故障模式,而集成往往是最困难的部分。
常见的机器人领域
- 工业操纵
- 移动机器人和导航
- 人形机器人和腿式机器人
- 医疗和外科机器人
- 农业和农田机器人
- 群体机器人
现实世界环境复杂多变。光线会变化,物体会移动,人的行为也难以预测。在实验室里运行良好的机器人,在仓库里可能就会失灵,这就是为什么实际部署速度远低于演示所展现的速度。
Comments
No comments yet. Be the first to share a thought.
Leave a comment