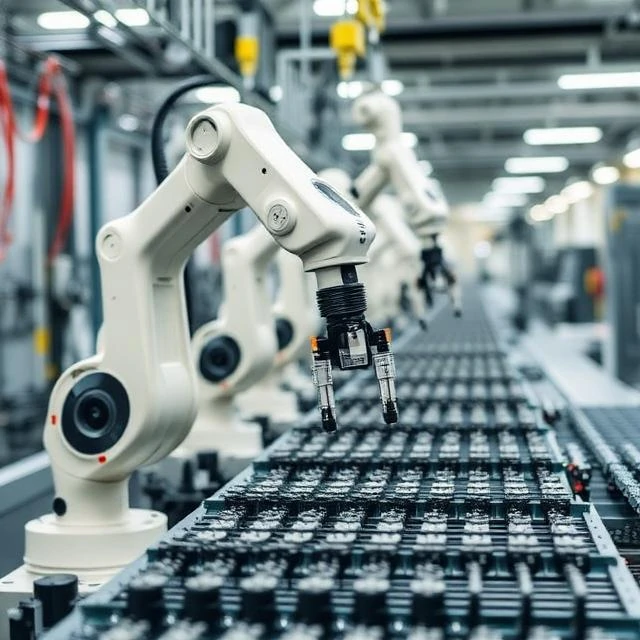
Robotter sanser, planlægger og handler. Feltet samler mekanisk design, kontrolteori, perception og i stigende grad maskinlæring. Industrielle våben, lagerkøretøjer, kirurgiske systemer og droner falder alle under samme paraply.
Perception forvandler sensordata til en model af verden. Planlægning beregner en bane eller rækkefølge af handlinger. Styring udfører disse handlinger med feedback. Hvert lag har sine egne fejltilstande, og integration er ofte den sværeste del.
Almindelige robotdomæner
- Industriel manipulation
- Mobile robotter og navigation
- Humanoide og benede robotter
- Medicinsk og kirurgisk robotteknologi
- Landbrugs- og markrobotter
- Sværmrobotik
Virkelige miljøer er rodede. Belysning ændrer sig, objekter bevæger sig, og mennesker opfører sig uforudsigeligt. En robot, der arbejder i et laboratorium, kan fejle på et lager, hvilket er grunden til, at implementeringen er langsommere, end demonstrationer antyder.
Comments
No comments yet. Be the first to share a thought.
Leave a comment