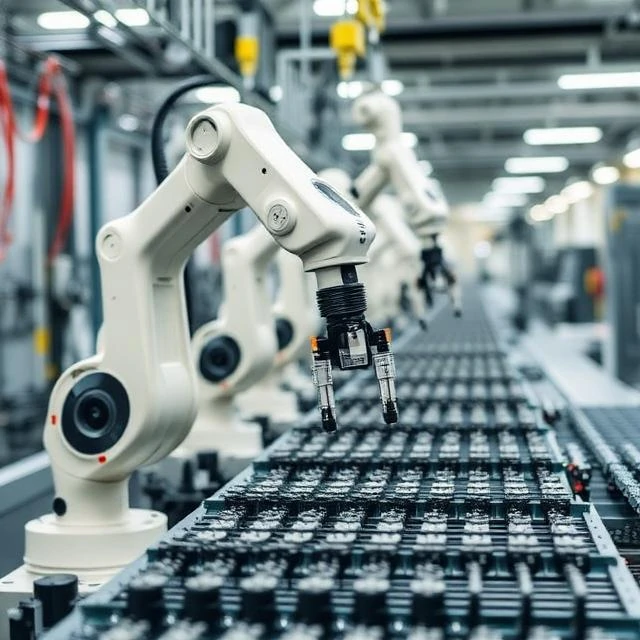
ロボットは感知し、計画し、行動する。この分野は、機械設計、制御理論、知覚、そして近年では機械学習を統合したものである。産業用ロボットアーム、倉庫用車両、手術システム、ドローンなどはすべて同じ範疇に含まれる。
知覚はセンサーデータから世界のモデルを導き出す。計画は経路または一連の動作を計算する。制御はフィードバックに基づいてそれらの動作を実行する。各層にはそれぞれ固有の障害モードがあり、統合が最も難しい部分となることが多い。
ロボット工学の一般的な領域
- 工業的操作
- 移動ロボットとナビゲーション
- 人型ロボットと脚式ロボット
- 医療・外科用ロボット
- 農業用ロボットおよびフィールドロボット
- 群ロボット
現実世界の環境は複雑だ。照明は変化し、物体は動き、人間の行動は予測不可能だ。実験室で正常に動作するロボットが倉庫では故障する可能性があり、そのため、実用化はデモンストレーションで示されるよりも遅れることが多い。
Comments
No comments yet. Be the first to share a thought.
Leave a comment