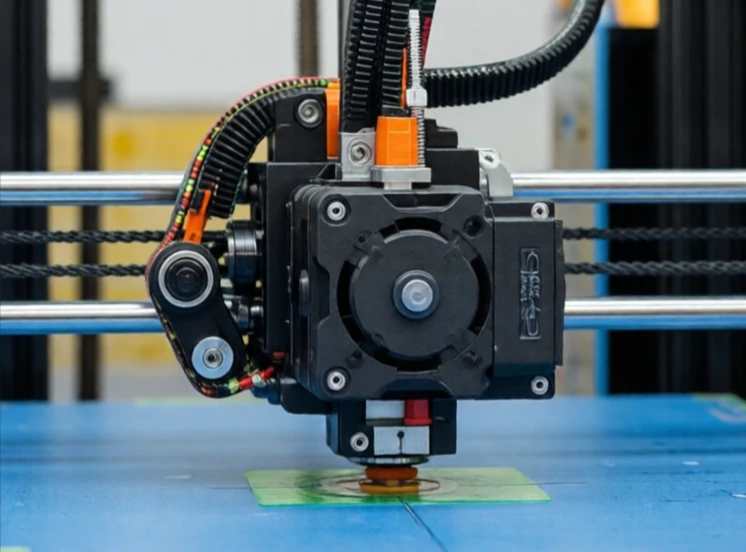
步進馬達以離散的步長旋轉。發送一個脈衝,它旋轉一步;發送 200 個脈衝,它旋轉一整圈。馬達無需編碼器來確定其位置,控制器只需計數脈衝即可。這種簡單性使得步進馬達廣泛應用於 3D 列印機、CNC工具機和小型機器人。
步進馬達有多個線圈。控制器按順序為它們通電。轉子對準通電的線圈,然後隨著順序的推進移動到下一個線圈。步進角取決於馬達設計。常見的步進角為 1.8 度和 0.9 度,分別對應每轉 200 步和 400 步。
步進馬達特性
- 開環位置控制:無需編碼器。
- 低速高扭力。
- 成本低,控制簡單。
- 過載時可能會丟步。
- 高速運轉時效率會下降。
步進馬達的主要缺點是丟步。如果負載過高或加速度過大,馬達就會丟步。由於沒有回饋,控制器無法感知到丟步。從那時起,馬達的位置就出現了偏差。因此,步進馬達通常用於可以接受偶爾位置誤差或負載可預測的應用場景。有些系統會添加編碼器來偵測丟步並進行校正。另一些系統則採用閉環步進電機,它結合了步進電機的簡易性和伺服電機的可靠性。步進電機的精度和效率不如伺服電機,但它價格低廉且易於使用。對於許多應用來說,這些優點已經足夠了。
Comments
No comments yet. Be the first to share a thought.
Leave a comment