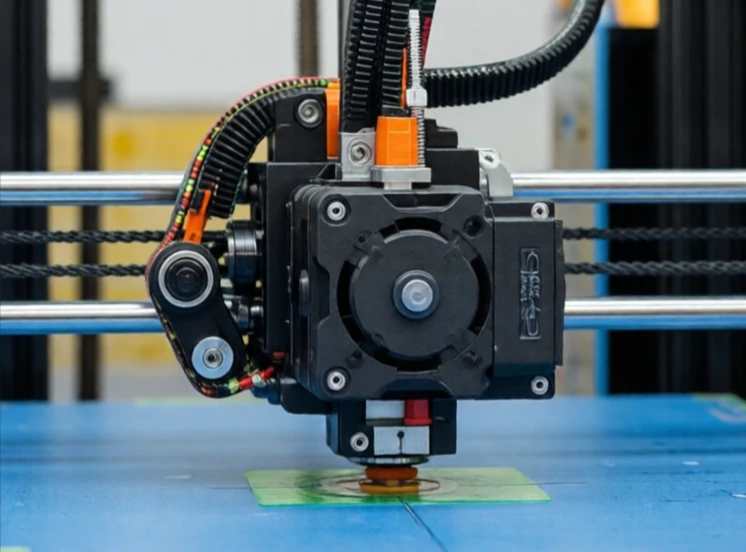
Krokový motor se otáčí v diskrétních krocích. Vyšlete jeden impuls a otočí se o jeden krok. Vyšlete 200 impulsů a otočí se o jednu celou otáčku. Motor nepotřebuje enkodér k určení své polohy. Řídicí jednotka počítá impulsy. Tato jednoduchost dělá krokové motory oblíbenými v 3D tiskárnách, CNC strojích a malých robotech.
Krokové motory mají více cívek. Řídicí jednotka je napájí postupně. Rotor se zarovná s napájenou cívkou a poté se v průběhu sekvence přesune k další. Úhel kroku závisí na konstrukci motoru. Běžné úhly kroku jsou 1,8 stupně a 0,9 stupně, což odpovídá 200 nebo 400 krokům na otáčku.
Charakteristiky krokového motoru
- Řízení polohy v otevřené smyčce: není potřeba žádný enkodér.
- Vysoký točivý moment při nízkých otáčkách.
- Nízké náklady a jednoduché ovládání.
- Při přetížení může dojít ke ztrátě kroků.
- Účinnost klesá při vysoké rychlosti.
Hlavní slabinou je ztráta kroku. Pokud je zátěž příliš vysoká nebo zrychlení příliš rychlé, motor krok přeskočí. Řídicí jednotka to neví, protože neexistuje žádná zpětná vazba. Poloha je od tohoto bodu špatná. Proto se krokové motory používají pro úlohy, kde jsou občasné chyby polohy přijatelné nebo kde je zátěž předvídatelná. Některé systémy přidávají enkodér pro detekci ztráty kroku a její korekci. Jiné používají krokový motor s uzavřenou smyčkou, který kombinuje jednoduchost krokového motoru se spolehlivostí servomotoru. Krokové motory nejsou tak přesné ani účinné jako servomotory, ale jsou levné a snadno se používají. Pro mnoho aplikací to stačí.
Comments
No comments yet. Be the first to share a thought.
Leave a comment