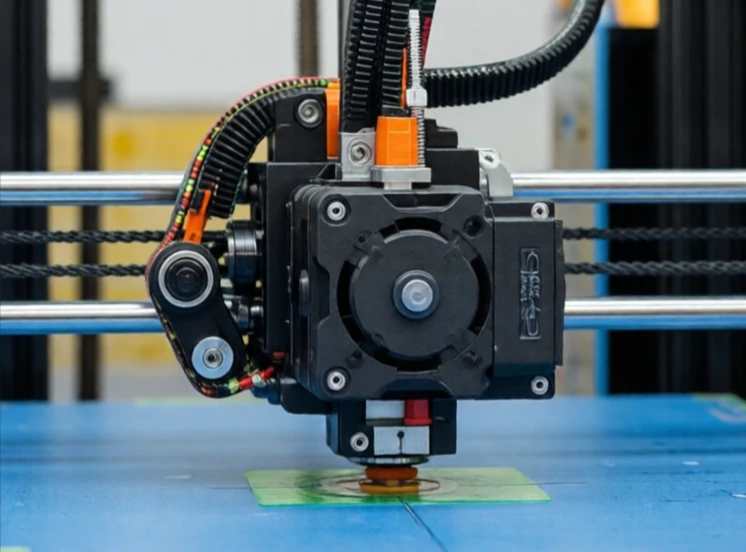
Ein Schrittmotor dreht sich in einzelnen Schritten. Ein Impuls genügt für einen Schritt, 200 Impulse für eine volle Umdrehung. Der Motor benötigt keinen Encoder zur Positionsbestimmung; die Steuerung zählt die Impulse. Diese Einfachheit macht Schrittmotoren in 3D-Druckern, CNC-Maschinen und kleinen Robotern so beliebt.
Schrittmotoren besitzen mehrere Spulen. Die Steuerung aktiviert diese nacheinander. Der Rotor richtet sich an der jeweils aktivierten Spule aus und bewegt sich dann zur nächsten. Der Schrittwinkel ist motorspezifisch. Gängige Schrittwinkel sind 1,8 Grad und 0,9 Grad, was 200 bzw. 400 Schritten pro Umdrehung entspricht.
Eigenschaften von Schrittmotoren
- Positionsregelung im offenen Regelkreis: kein Encoder erforderlich.
- Hohes Drehmoment bei niedriger Drehzahl.
- Niedrige Kosten und einfache Bedienung.
- Kann bei Überlastung Schritte verlieren.
- Bei hohen Geschwindigkeiten sinkt die Effizienz.
Die größte Schwäche ist der Schrittverlust. Bei zu hoher Last oder zu schneller Beschleunigung überspringt der Motor einen Schritt. Die Steuerung erkennt dies nicht, da keine Rückmeldung erfolgt. Ab diesem Zeitpunkt ist die Position falsch. Daher werden Schrittmotoren nur für Anwendungen eingesetzt, bei denen gelegentliche Positionsfehler akzeptabel sind oder die Last vorhersehbar ist. Manche Systeme verwenden einen Encoder, um den Schrittverlust zu erkennen und zu korrigieren. Andere nutzen einen Closed-Loop-Schrittmotor, der die Einfachheit eines Schrittmotors mit der Zuverlässigkeit eines Servomotors kombiniert. Schrittmotoren sind zwar nicht so präzise oder effizient wie Servomotoren, aber sie sind kostengünstig und einfach zu handhaben. Für viele Anwendungen ist das ausreichend.
Comments
No comments yet. Be the first to share a thought.
Leave a comment