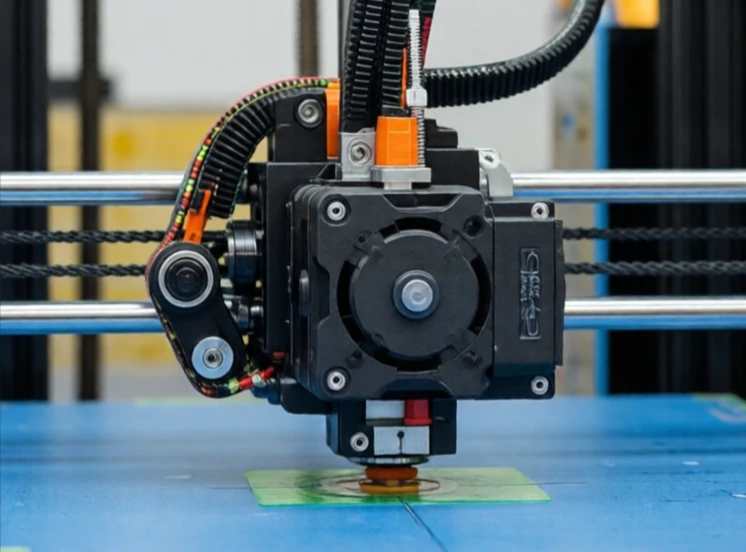
Motor stepper berputar dalam langkah-langkah diskrit. Kirim satu pulsa dan motor akan berputar satu langkah. Kirim 200 pulsa dan motor akan berputar satu putaran penuh. Motor tidak memerlukan encoder untuk mengetahui posisinya. Pengontrol menghitung pulsa. Kesederhanaan itulah yang membuat motor stepper populer di printer 3D, mesin CNC, dan robot kecil.
Motor stepper memiliki beberapa kumparan. Pengontrol memberi energi pada kumparan-kumparan tersebut secara berurutan. Rotor akan sejajar dengan kumparan yang diberi energi, kemudian bergerak ke kumparan berikutnya seiring berjalannya urutan. Sudut langkah bergantung pada desain motor. Sudut langkah yang umum adalah 1,8 derajat dan 0,9 derajat, yang sesuai dengan 200 atau 400 langkah per putaran.
Karakteristik motor stepper
- Kontrol posisi loop terbuka: tidak memerlukan encoder.
- Torsi tinggi pada kecepatan rendah.
- Biaya rendah dan kontrol sederhana.
- Dapat kehilangan langkah jika terjadi kelebihan beban.
- Efisiensi menurun pada kecepatan tinggi.
Kelemahan utamanya adalah kehilangan langkah. Jika beban terlalu tinggi atau akselerasi terlalu cepat, motor akan melewatkan satu langkah. Pengontrol tidak mengetahuinya karena tidak ada umpan balik. Posisi akan salah sejak saat itu. Itulah mengapa motor stepper digunakan untuk tugas-tugas di mana kesalahan posisi sesekali dapat diterima, atau di mana bebannya dapat diprediksi. Beberapa sistem menambahkan encoder untuk mendeteksi kehilangan langkah dan memperbaikinya. Sistem lain menggunakan stepper loop tertutup, yang menggabungkan kesederhanaan stepper dengan keandalan servo. Motor stepper tidak seakurat atau seefisien motor servo, tetapi harganya murah dan mudah digunakan. Untuk banyak aplikasi, itu sudah cukup.
Comments
No comments yet. Be the first to share a thought.
Leave a comment