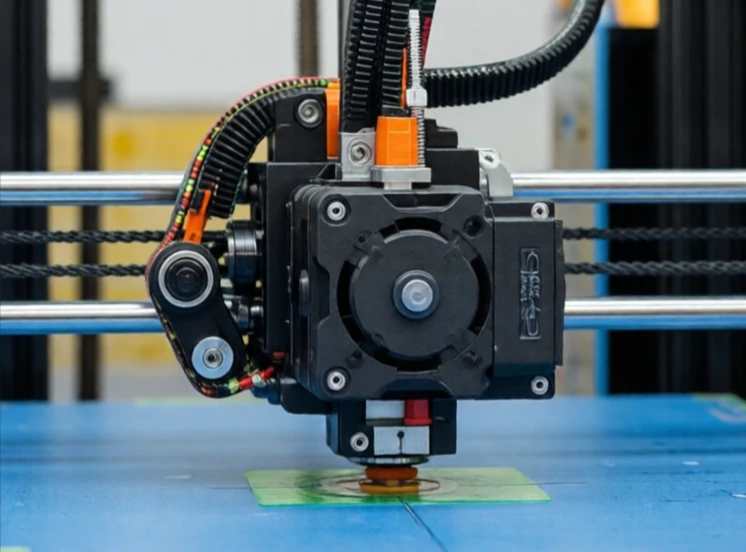
Egy léptetőmotor diszkrét lépésekben forog. Egy impulzus küldése után a motor egy lépést tesz. 200 impulzus küldése után egy teljes fordulatot tesz. A motornak nincs szüksége kódolóra a helyzetének meghatározásához. A vezérlő számolja az impulzusokat. Ez az egyszerűség teszi a léptetőmotorokat népszerűvé a 3D nyomtatókban, CNC gépekben és kis robotokban.
A léptetőmotorok több tekerccsel rendelkeznek. A vezérlő sorban gerjeszti őket. A rotor a gerjesztett tekerccsel egy vonalban áll, majd a sorrend előrehaladtával a következőre mozdul. A lépésszög a motor kialakításától függ. A gyakori lépésszögek 1,8 fok és 0,9 fok, ami fordulatonként 200 vagy 400 lépésnek felel meg.
Léptetőmotor jellemzői
- Nyílt hurkú pozíciószabályozás: nincs szükség jeladóra.
- Nagy nyomaték alacsony fordulatszámon.
- Alacsony költség és egyszerű vezérlés.
- Túlterhelés hatására elveszítheti a lépéseit.
- Nagy sebességnél csökken a hatékonyság.
A fő gyengeség a lépésveszteség. Ha a terhelés túl nagy, vagy a gyorsulás túl gyors, a motor kihagy egy lépést. A vezérlő nem tudja, mert nincs visszacsatolás. A pozíció ettől a ponttól kezdve hibás. Ezért használják a léptetőmotorokat olyan feladatokhoz, ahol az alkalmi pozícióhibák elfogadhatók, vagy ahol a terhelés kiszámítható. Egyes rendszerek egy jeladót is hozzáadnak a lépésveszteség észleléséhez és korrigálásához. Mások zárt hurkú léptetőt használnak, amely ötvözi a léptető egyszerűségét a szervomotorok megbízhatóságával. A léptetőmotorok nem olyan pontosak vagy hatékonyak, mint a szervomotorok, de olcsók és könnyen használhatók. Sok alkalmazáshoz ez elegendő.
Comments
No comments yet. Be the first to share a thought.
Leave a comment