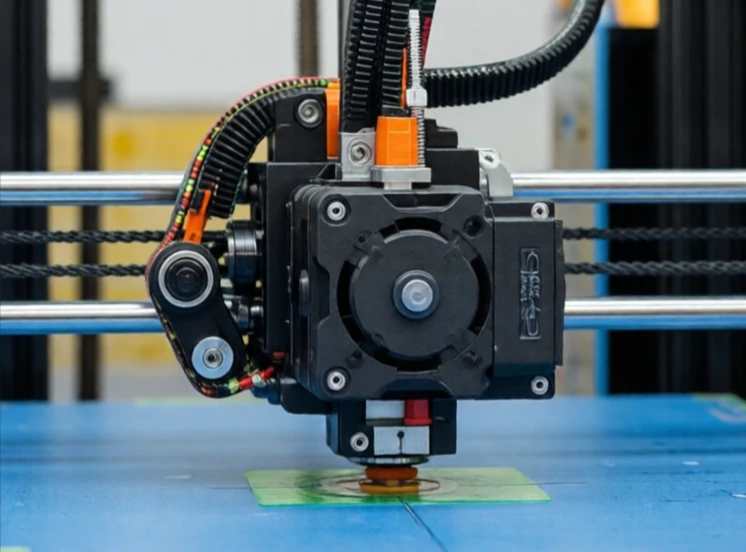
Silnik krokowy obraca się w dyskretnych krokach. Jeden impuls powoduje jeden obrót. 200 impulsów powoduje jeden pełny obrót. Silnik nie potrzebuje enkodera, aby określić swoje położenie. Sterownik zlicza impulsy. Ta prostota sprawia, że silniki krokowe są popularne w drukarkach 3D, maszynach CNC i małych robotach.
Silniki krokowe mają wiele cewek. Sterownik zasila je sekwencyjnie. Wirnik ustawia się w jednej linii z zasilaną cewką, a następnie przesuwa się do kolejnej w miarę postępu sekwencji. Kąt kroku zależy od konstrukcji silnika. Typowe kąty kroku to 1,8 stopnia i 0,9 stopnia, co odpowiada 200 lub 400 krokom na obrót.
Charakterystyka silnika krokowego
- Sterowanie położeniem w pętli otwartej: nie jest wymagany enkoder.
- Wysoki moment obrotowy przy niskiej prędkości.
- Niski koszt i prosta kontrola.
- Może stracić kroki pod wpływem przeciążenia.
- Przy dużej prędkości spada wydajność.
Główną wadą jest strata kroku. Jeśli obciążenie jest zbyt duże lub przyspieszenie jest zbyt szybkie, silnik pomija krok. Sterownik nie jest tego świadomy, ponieważ nie ma sprzężenia zwrotnego. Od tego momentu położenie jest nieprawidłowe. Dlatego silniki krokowe są stosowane w zadaniach, w których sporadyczne błędy położenia są dopuszczalne lub obciążenie jest przewidywalne. Niektóre systemy są wyposażone w enkoder wykrywający stratę kroku i korygujący ją. Inne wykorzystują silnik krokowy z zamkniętą pętlą, który łączy prostotę silnika krokowego z niezawodnością serwomechanizmu. Silniki krokowe nie są tak precyzyjne ani wydajne jak serwomotory, ale są tanie i łatwe w użyciu. W wielu zastosowaniach to wystarcza.
Comments
No comments yet. Be the first to share a thought.
Leave a comment