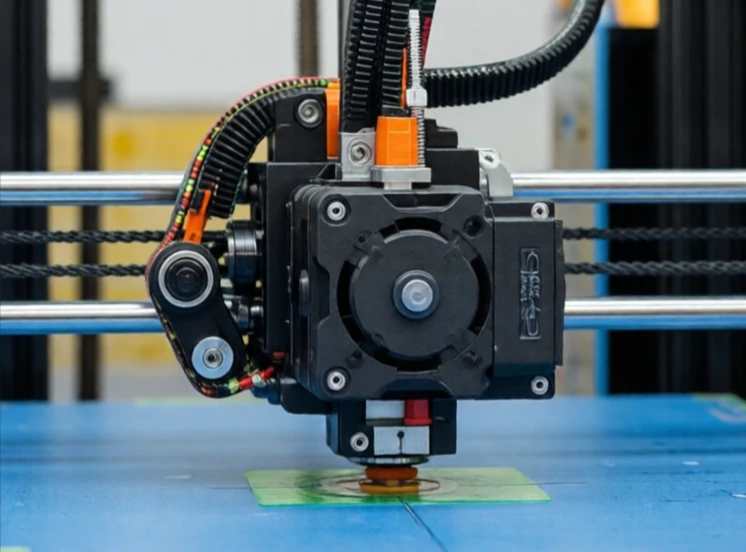
Un motor paso a paso gira en pasos discretos. Al enviar un pulso, gira un paso. Al enviar 200 pulsos, gira una vuelta completa. El motor no necesita un codificador para conocer su posición. El controlador cuenta los pulsos. Esta simplicidad hace que los motores paso a paso sean populares en impresoras 3D, máquinas CNC y pequeños robots.
Los motores paso a paso tienen varias bobinas. El controlador las energiza secuencialmente. El rotor se alinea con la bobina energizada y luego se mueve a la siguiente a medida que avanza la secuencia. El ángulo de paso depende del diseño del motor. Los ángulos de paso comunes son 1,8 y 0,9 grados, que corresponden a 200 o 400 pasos por revolución.
Características del motor paso a paso
- Control de posición en bucle abierto: no se necesita codificador.
- Alto par motor a baja velocidad.
- Bajo coste y control sencillo.
- Puede perder pasos por sobrecarga.
- La eficiencia disminuye a alta velocidad.
La principal desventaja es la pérdida de pasos. Si la carga es demasiado alta o la aceleración demasiado rápida, el motor omite un paso. El controlador no lo sabe, ya que no hay retroalimentación. A partir de ese momento, la posición es incorrecta. Por eso, los motores paso a paso se utilizan para tareas donde se aceptan errores de posición ocasionales o donde la carga es predecible. Algunos sistemas incorporan un codificador para detectar la pérdida de pasos y corregirla. Otros utilizan un motor paso a paso de lazo cerrado, que combina la simplicidad de un motor paso a paso con la fiabilidad de un servomotor. Los motores paso a paso no son tan precisos ni eficientes como los servomotores, pero son económicos y fáciles de usar. Para muchas aplicaciones, esto es suficiente.
Comments
No comments yet. Be the first to share a thought.
Leave a comment