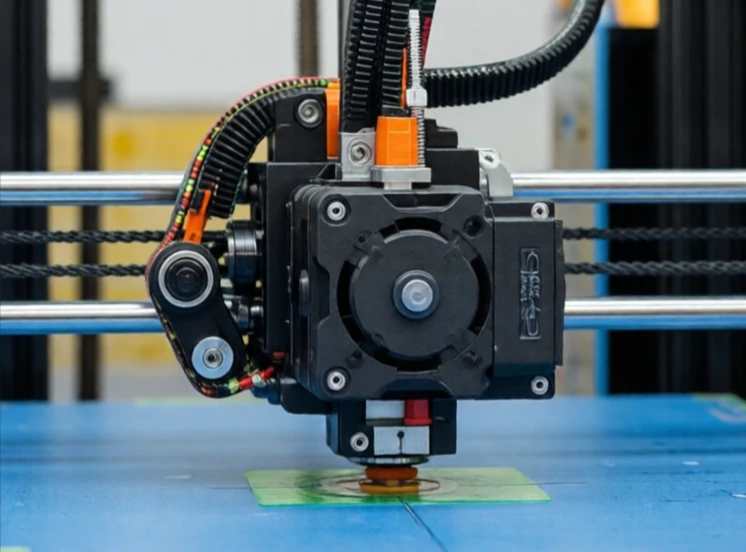
En stegmotor roterar i diskreta steg. Skicka en puls och den roterar ett steg. Skicka 200 pulser och den roterar ett helt varv. Motorn behöver ingen kodare för att veta sin position. Styrenheten räknar pulserna. Den enkelheten gör stegmotorer populära i 3D-skrivare, CNC-maskiner och små robotar.
Stegmotorer har flera spolar. Styrenheten aktiverar dem i sekvens. Rotorn riktas in mot den aktiverade spolen och går sedan vidare till nästa allt eftersom sekvensen fortskrider. Stegvinkeln beror på motorkonstruktionen. Vanliga stegvinklar är 1,8 grader och 0,9 grader, vilket motsvarar 200 eller 400 steg per varv.
Stegmotorns egenskaper
- Öppen loop-positionskontroll: ingen pulsgivare behövs.
- Högt vridmoment vid låg hastighet.
- Låg kostnad och enkel kontroll.
- Kan tappa steg vid överbelastning.
- Effektiviteten minskar vid hög hastighet.
Den största svagheten är stegförlust. Om belastningen är för hög eller accelerationen för snabb hoppar motorn över ett steg. Styrenheten vet inte, eftersom det inte finns någon återkoppling. Positionen är fel från och med den tidpunkten. Det är därför stegmotorer används för uppgifter där enstaka positionsfel är acceptabla, eller där belastningen är förutsägbar. Vissa system lägger till en kodare för att upptäcka stegförlust och korrigera den. Andra använder en sluten stegmotor, som kombinerar enkelheten hos en stegmotor med tillförlitligheten hos en servo. Stegmotorer är inte lika exakta eller effektiva som servomotorer, men de är billiga och enkla att använda. För många tillämpningar räcker det.
Comments
No comments yet. Be the first to share a thought.
Leave a comment