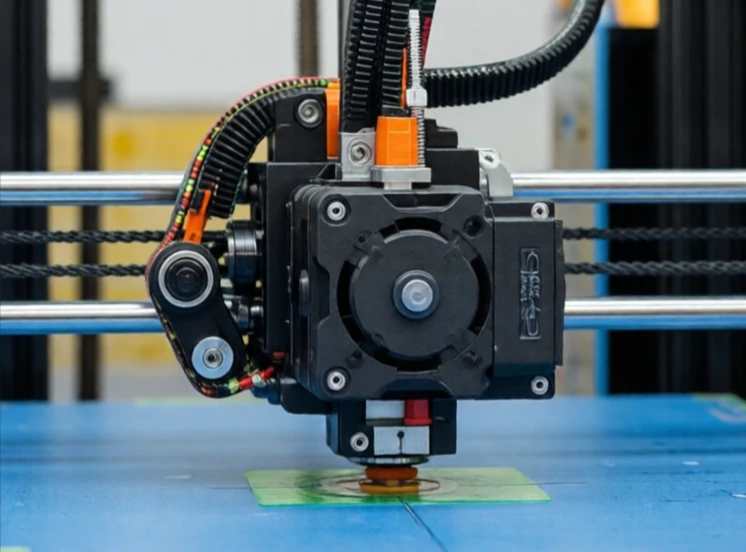
स्टेपर मोटर निश्चित चरणों में घूमती है। एक पल्स भेजने पर यह एक चरण घूमती है। 200 पल्स भेजने पर यह एक पूरा चक्कर लगाती है। मोटर को अपनी स्थिति जानने के लिए एनकोडर की आवश्यकता नहीं होती है। कंट्रोलर पल्स की गिनती करता है। इसी सरलता के कारण स्टेपर मोटर 3D प्रिंटर, CNC मशीन और छोटे रोबोट में लोकप्रिय हैं।
स्टेपर मोटर्स में कई कॉइल होते हैं। कंट्रोलर इन्हें क्रम से सक्रिय करता है। रोटर सक्रिय कॉइल के साथ संरेखित होता है, और फिर क्रम आगे बढ़ने पर अगले कॉइल की ओर बढ़ता है। स्टेप कोण मोटर के डिज़ाइन पर निर्भर करता है। सामान्य स्टेप कोण 1.8 डिग्री और 0.9 डिग्री होते हैं, जो प्रति चक्कर 200 या 400 स्टेप्स के अनुरूप होते हैं।
स्टेपर मोटर की विशेषताएं
- ओपन-लूप स्थिति नियंत्रण: एनकोडर की आवश्यकता नहीं है।
- कम गति पर उच्च टॉर्क।
- कम लागत और सरल नियंत्रण।
- अधिक भार पड़ने पर गति धीमी हो सकती है।
- उच्च गति पर दक्षता कम हो जाती है।
मुख्य कमजोरी स्टेप लॉस है। यदि लोड बहुत अधिक हो या त्वरण बहुत तेज़ हो, तो मोटर एक स्टेप छोड़ देती है। कंट्रोलर को इसकी जानकारी नहीं होती, क्योंकि कोई फीडबैक नहीं मिलता। उस बिंदु से स्थिति गलत हो जाती है। यही कारण है कि स्टेपर मोटर्स का उपयोग उन कार्यों के लिए किया जाता है जहाँ कभी-कभार होने वाली स्थिति त्रुटियाँ स्वीकार्य हों, या जहाँ लोड का अनुमान लगाया जा सके। कुछ सिस्टम स्टेप लॉस का पता लगाने और उसे ठीक करने के लिए एक एनकोडर जोड़ते हैं। अन्य क्लोज्ड-लूप स्टेपर का उपयोग करते हैं, जो स्टेपर की सरलता को सर्वो की विश्वसनीयता के साथ जोड़ता है। स्टेपर मोटर्स सर्वो मोटर्स जितनी सटीक या कुशल नहीं होती हैं, लेकिन वे सस्ती और उपयोग में आसान होती हैं। कई अनुप्रयोगों के लिए, यह पर्याप्त है।
Comments
No comments yet. Be the first to share a thought.
Leave a comment