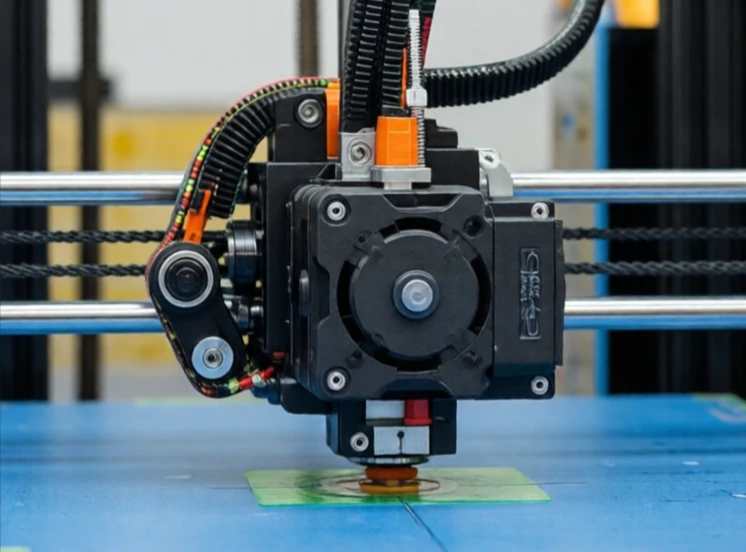
스테퍼 모터는 불연속적인 단계로 회전합니다. 펄스 하나를 보내면 한 단계 회전하고, 200개의 펄스를 보내면 한 바퀴를 완전히 회전합니다. 모터는 위치를 파악하기 위해 엔코더가 필요하지 않습니다. 컨트롤러가 펄스를 카운트합니다. 이러한 단순성 덕분에 스테퍼 모터는 3D 프린터, CNC 기계 및 소형 로봇에 널리 사용됩니다.
스테퍼 모터는 여러 개의 코일을 가지고 있습니다. 컨트롤러는 이 코일들에 순차적으로 에너지를 공급합니다. 회전자는 에너지가 공급된 코일에 정렬된 후, 순서대로 다음 코일로 이동합니다. 스텝 각도는 모터 설계에 따라 다릅니다. 일반적인 스텝 각도는 1.8도와 0.9도이며, 이는 회전당 200 또는 400 스텝에 해당합니다.
스테퍼 모터 특성
- 개방 루프 위치 제어: 엔코더가 필요 없습니다.
- 저속에서 높은 토크.
- 저렴한 가격과 간편한 조작.
- 과부하 시 단계가 줄어들 수 있습니다.
- 고속으로 갈수록 효율이 떨어진다.
스테퍼 모터의 가장 큰 단점은 스텝 손실입니다. 부하가 너무 크거나 가속도가 너무 빠르면 모터가 스텝을 건너뛰게 됩니다. 피드백이 없기 때문에 컨트롤러는 이를 감지할 수 없습니다. 그 시점부터 위치 오차가 발생합니다. 따라서 스테퍼 모터는 간헐적인 위치 오차가 허용되거나 부하가 예측 가능한 작업에 사용됩니다. 일부 시스템은 스텝 손실을 감지하고 보정하기 위해 엔코더를 추가합니다. 다른 시스템은 스테퍼 모터의 단순성과 서보 모터의 신뢰성을 결합한 폐루프 스테퍼 모터를 사용합니다. 스테퍼 모터는 서보 모터만큼 정밀하거나 효율적이지 않지만 저렴하고 사용하기 쉽습니다. 많은 응용 분야에서 이러한 장점만으로도 충분합니다.
Comments
No comments yet. Be the first to share a thought.
Leave a comment