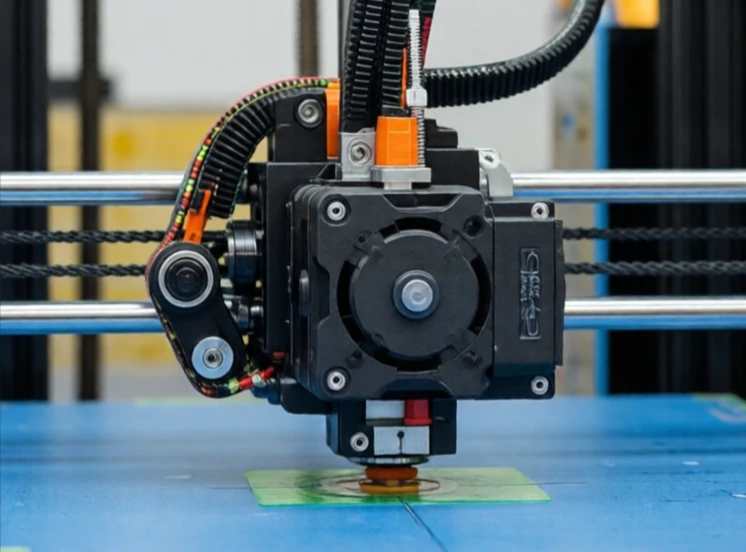
En steppermotor roterer i diskrete trinn. Send én puls, og den roterer ett trinn. Send 200 pulser, og den roterer én hel omdreining. Motoren trenger ikke en koder for å vite posisjonen sin. Kontrolleren teller pulsene. Denne enkelheten gjør steppermotorer populære i 3D-skrivere, CNC-maskiner og små roboter.
Stegmotorer har flere spoler. Kontrolleren aktiverer dem i sekvens. Rotoren justerer seg etter den aktiverte spolen og beveger seg deretter til den neste etter hvert som sekvensen går videre. Stegvinkelen avhenger av motordesignet. Vanlige stegvinkler er 1,8 grader og 0,9 grader, som tilsvarer 200 eller 400 trinn per omdreining.
Steppermotorens egenskaper
- Åpen sløyfeposisjonskontroll: ingen giver nødvendig.
- Høyt dreiemoment ved lav hastighet.
- Lav kostnad og enkel kontroll.
- Kan miste trinn under overbelastning.
- Effektiviteten synker ved høy hastighet.
Hovedsvakheten er trinntap. Hvis belastningen er for høy eller akselerasjonen for rask, hopper motoren over et trinn. Kontrolleren vet ikke det, fordi det ikke er noen tilbakemelding. Posisjonen er feil fra det tidspunktet og utover. Det er derfor steppermotorer brukes til oppgaver der sporadiske posisjonsfeil er akseptable, eller der belastningen er forutsigbar. Noen systemer legger til en koder for å oppdage trinntap og korrigere det. Andre bruker en lukket stepper, som kombinerer enkelheten til en stepper med påliteligheten til en servo. Steppermotorer er ikke like presise eller effektive som servomotorer, men de er billige og enkle å bruke. For mange applikasjoner er det nok.
Comments
No comments yet. Be the first to share a thought.
Leave a comment