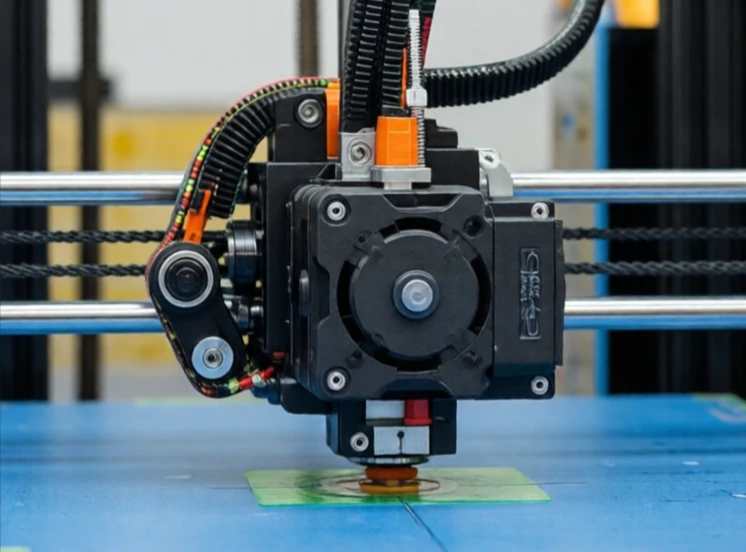
Um motor de passo gira em passos discretos. Envie um pulso e ele roda um passo. Envie 200 pulsos e ele gira uma volta completa. O motor não necessita de um encoder para saber a sua posição. O controlador conta os impulsos. Esta simplicidade torna os motores de passo populares em impressoras 3D, máquinas CNC e pequenos robôs.
Os motores de passo possuem múltiplas bobinas. O controlador energiza-as sequencialmente. O rotor alinha-se com a bobina energizada e depois move-se para a seguinte à medida que a sequência avança. O ângulo de passo depende do design do motor. Os ângulos de passo comuns são de 1,8 graus e 0,9 graus, correspondendo a 200 ou 400 passos por rotação.
Características do motor de passo
- Controlo de posição em malha aberta: não é necessário qualquer encoder.
- Elevado binário a baixa velocidade.
- Baixo custo e controlo simples.
- Pode haver perda de passos em caso de sobrecarga.
- A eficiência diminui a altas velocidades.
A principal desvantagem é a perda de passos. Se a carga for demasiado elevada ou a aceleração demasiado rápida, o motor perde um passo. O controlador não se apercebe disso, pois não há feedback. A partir desse ponto, a posição torna-se incorreta. É por isso que os motores de passo são utilizados em tarefas onde erros ocasionais de posicionamento são aceitáveis ou onde a carga é previsível. Alguns sistemas adicionam um encoder para detetar e corrigir a perda de passos. Outros utilizam um motor de passo de malha fechada, que combina a simplicidade de um motor de passo com a fiabilidade de um servomotor. Os motores de passo não são tão precisos ou eficientes como os servomotores, mas são baratos e fáceis de utilizar. Para muitas aplicações, isto é suficiente.
Comments
No comments yet. Be the first to share a thought.
Leave a comment