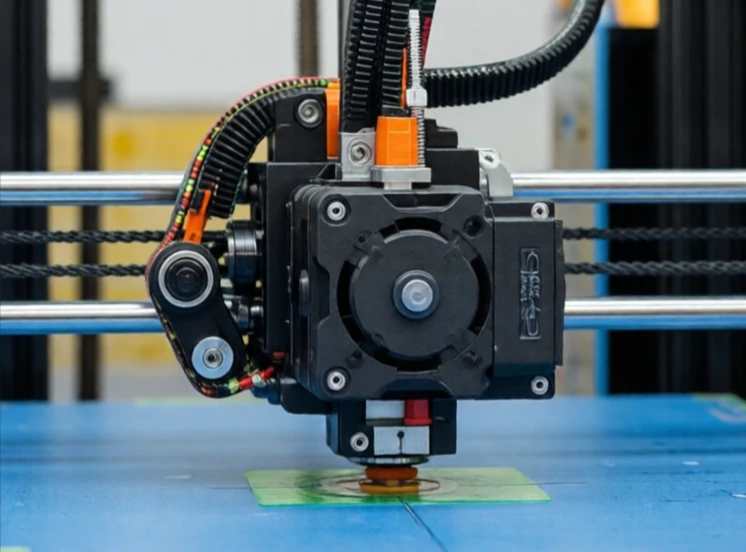
En steppermotor roterer i diskrete trin. Send én puls, og den drejer et trin. Send 200 pulser, og den drejer en hel omdrejning. Motoren behøver ikke en encoder for at kende sin position. Controlleren tæller pulserne. Denne enkelhed gør steppermotorer populære i 3D-printere, CNC-maskiner og små robotter.
Steppermotorer har flere spoler. Controlleren aktiverer dem i rækkefølge. Rotoren justeres med den aktiverede spole og bevæger sig derefter til den næste, efterhånden som sekvensen skrider frem. Trinvinklen afhænger af motordesignet. Almindelige trinvinkler er 1,8 grader og 0,9 grader, hvilket svarer til 200 eller 400 trin pr. omdrejning.
Steppermotorens egenskaber
- Åben sløjfepositionskontrol: ingen encoder nødvendig.
- Højt drejningsmoment ved lav hastighed.
- Lav pris og enkel kontrol.
- Kan miste trin ved overbelastning.
- Effektiviteten falder ved høj hastighed.
Den største svaghed er trintab. Hvis belastningen er for høj eller accelerationen for hurtig, springer motoren et trin over. Styringen ved det ikke, fordi der ikke er nogen feedback. Positionen er forkert fra det tidspunkt. Derfor bruges steppermotorer til opgaver, hvor lejlighedsvise positionsfejl er acceptable, eller hvor belastningen er forudsigelig. Nogle systemer tilføjer en encoder til at detektere trintab og korrigere det. Andre bruger en closed-loop stepper, som kombinerer en steppers enkelhed med en servomotors pålidelighed. Steppermotorer er ikke så præcise eller effektive som servomotorer, men de er billige og nemme at bruge. Til mange applikationer er det nok.
Comments
No comments yet. Be the first to share a thought.
Leave a comment