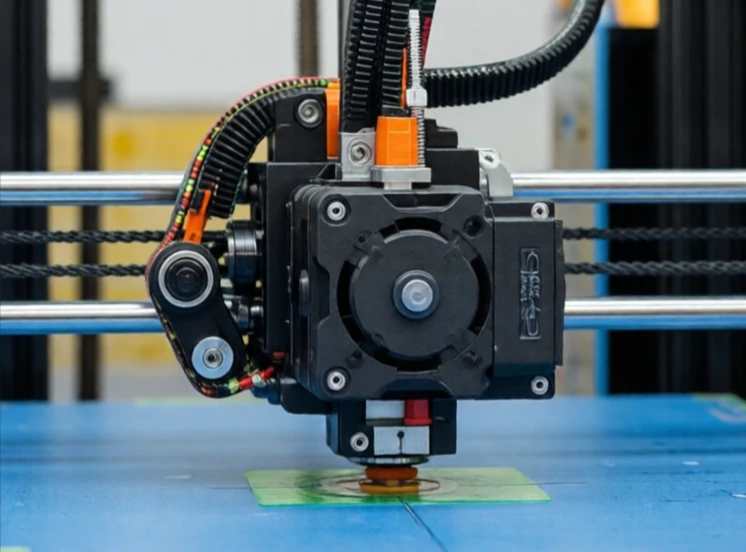
Un motor pas cu pas se rotește în pași discreți. Trimiteți un impuls și se rotește un pas. Trimiteți 200 de impulsuri și se rotește o rotație completă. Motorul nu are nevoie de un encoder pentru a-și cunoaște poziția. Controlerul numără impulsurile. Această simplitate face ca motoarele pas cu pas să fie populare în imprimantele 3D, mașinile CNC și roboții mici.
Motoarele pas cu pas au mai multe bobine. Controlerul le energizează secvențial. Rotorul se aliniază cu bobina energizată, apoi se deplasează la următoarea pe măsură ce secvența avansează. Unghiul de pas depinde de designul motorului. Unghiurile de pas comune sunt de 1,8 grade și 0,9 grade, corespunzând la 200 sau 400 de pași pe rotație.
Caracteristicile motorului pas cu pas
- Controlul poziției în buclă deschisă: nu este necesar un encoder.
- Cuplu ridicat la turație mică.
- Cost redus și control simplu.
- Poate pierde pași sub suprasolicitare.
- Eficiența scade la viteză mare.
Principala slăbiciune este pierderea de pas. Dacă sarcina este prea mare sau accelerația prea rapidă, motorul sare peste un pas. Controlerul nu știe, deoarece nu există feedback. Poziția este greșită din acel punct încolo. De aceea, motoarele pas cu pas sunt utilizate pentru sarcini în care erorile ocazionale de poziție sunt acceptabile sau în care sarcina este previzibilă. Unele sisteme adaugă un encoder pentru a detecta pierderea de pas și a o corecta. Altele utilizează un motor pas cu pas în buclă închisă, care combină simplitatea unui motor pas cu pas cu fiabilitatea unui servo. Motoarele pas cu pas nu sunt la fel de precise sau eficiente ca servomotoarele, dar sunt ieftine și ușor de utilizat. Pentru multe aplicații, acest lucru este suficient.
Comments
No comments yet. Be the first to share a thought.
Leave a comment